Physical AI
Stereolabs enables Physical AI by delivering the spatial perception layer that turns data into autonomous action, from training to real-time deployment.
Physical AI operates in the real worldβdynamic, unstructured, and shared with people. Physical AI (or Embodied AI) refers to systems that can perceive, reason, and act in 3D space.
Perception must be spatial, real-time, robust, and scalable - delivering true 3D understanding, fast perception-to-action loops, and reliability under motion, glare, vibration, and clutter, from training to deployment.
When perception works, autonomy thrives.
Thatβs why Spatial Intelligence is the foundation of Physical AI.
βο»Ώβο»ΏββββββUltra-fast streaming combined with high-bandwidth NV12 raw streaming delivers ultra-low-latency vision, enabling smooth robot motion and real-time reaction to moving objects for embedded AI processing.ο»Ώο»Ώβο»Ώβββββββββο»Ώββββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώββββο»Ώβββββββο»Ώο»Ώββββββο»Ώββββββββββο»Ώβββββββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώο»Ώββο»Ώο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώβββο»Ώο»Ώββββββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώο»Ώβββββββββββββο»Ώββββο»Ώο»Ώββο»Ώβββο»Ώο»Ώβββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββο»Ώβο»Ώβββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββββο»Ώβο»Ώβββββββο»Ώβββββββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββο»Ώο»Ώο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώββββο»Ώββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβο»Ώβββββββββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββββββββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββββο»Ώβο»Ώβββββββο»Ώβββββββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββο»Ώββββββββο»Ώββββββο»Ώβο»Ώβββββββββββββββββο»Ώο»Ώββββββο»Ώβο»Ώββββββο»Ώο»Ώβο»Ώβββββββββο»Ώββββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώββββο»Ώβββββββο»Ώο»Ώββββββο»Ώββββββββββο»Ώβββββββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώο»Ώββο»Ώο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώβββο»Ώο»Ώββββββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώο»Ώβββββββββββββο»Ώββββο»Ώο»Ώββο»Ώβββο»Ώο»Ώβββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββο»Ώβο»Ώβββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώββο»Ώβββββο»Ώβο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββο»Ώβο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββββο»Ώβο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώββο»Ώβο»Ώβββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββββββο»Ώβο»Ώβββο»Ώβο»Ώβββββββο»Ώβββο»Ώββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώββο»Ώο»Ώο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώββββο»Ώββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβο»Ώβββββββββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββββββββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώββο»Ώβββββο»Ώβο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββββο»Ώβο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώββο»Ώβο»Ώβββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββββββο»Ώβο»Ώβββο»Ώβο»Ώβββββββο»Ώβββο»Ώββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώββββββο»Ώο»Ώβ
Global shutter captures the full frame simultaneously, preserving geometry during fast motion. This matters for high-speed arms, dynamic walking, and mobile maneuvers β where global shutter is essential.
Choose from multiple lens options, including an ultra-wide fisheye lens that expands the field of view beyond forward vision, reducing blind spots and improving spatial awareness in complex environments.
Compact form factors, industrial-grade interfaces, and flexible integration options enable seamless deployment across diverse robot embodiments and production environments, supporting reliable performance and scalability,
Physical AI requires deployment-grade reliability. Ruggedized options and GMSL2 enable high-bandwidth, low-latency video over long cable runs with improved EMI resistanceβcritical for complex robot architectures.
Cameras can be synchronized with external hardware such as light strobes, ensuring precisely timed image capture that improves perception accuracy and consistency during manipulation tasks when used with compatible configurations.βββββο»Ώβο»Ώββββββο»Ώο»Ώβο»Ώβββββββββο»Ώββββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώββββο»Ώβββββββο»Ώο»Ώββββββο»Ώββββββββββο»Ώβββββββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώο»Ώββο»Ώο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώβββο»Ώο»Ώββββββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώο»Ώβββββββββββββο»Ώββββο»Ώο»Ώββο»Ώβββο»Ώο»Ώβββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββο»Ώβο»Ώβββββββββο»Ώο»Ώββο»Ώβββββββββββββββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώββββο»Ώββο»Ώβββο»Ώβββο»Ώββββββββο»Ώββο»Ώβββββββββο»Ώβο»Ώββββο»Ώββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβββββββββββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββο»Ώβο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββββο»Ώβο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώββο»Ώβο»Ώβββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββββο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββββββο»Ώβο»Ώβββο»Ώβο»Ώβββββββο»Ώβββο»Ώββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώββο»Ώο»Ώο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώββββο»Ώββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβο»Ώβββββββββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββββββββββββββο»Ώο»Ώββο»Ώβββββββββββββββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώββββο»Ώββο»Ώβββο»Ώβββο»Ώββββββββο»Ώββο»Ώβββββββββο»Ώβο»Ώββββο»Ώββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβββββββββββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββββο»Ώβο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώββο»Ώβο»Ώβββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββββο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββββββββο»Ώβο»Ώβββο»Ώβο»Ώβββββββο»Ώβββο»Ώββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώββββββο»Ώβββββββο»Ώβββο»Ώβο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββο»Ώββββββββο»Ώββββββο»Ώβο»Ώβββββββββββββββββο»Ώο»Ώβ
Physical AI requires multiple viewpoints and perception roles. Thatβs why Stereolabs supports both stereo and monocular cameras within the same system β each optimized for a specific function, all sharing the same platform and data pipeline.
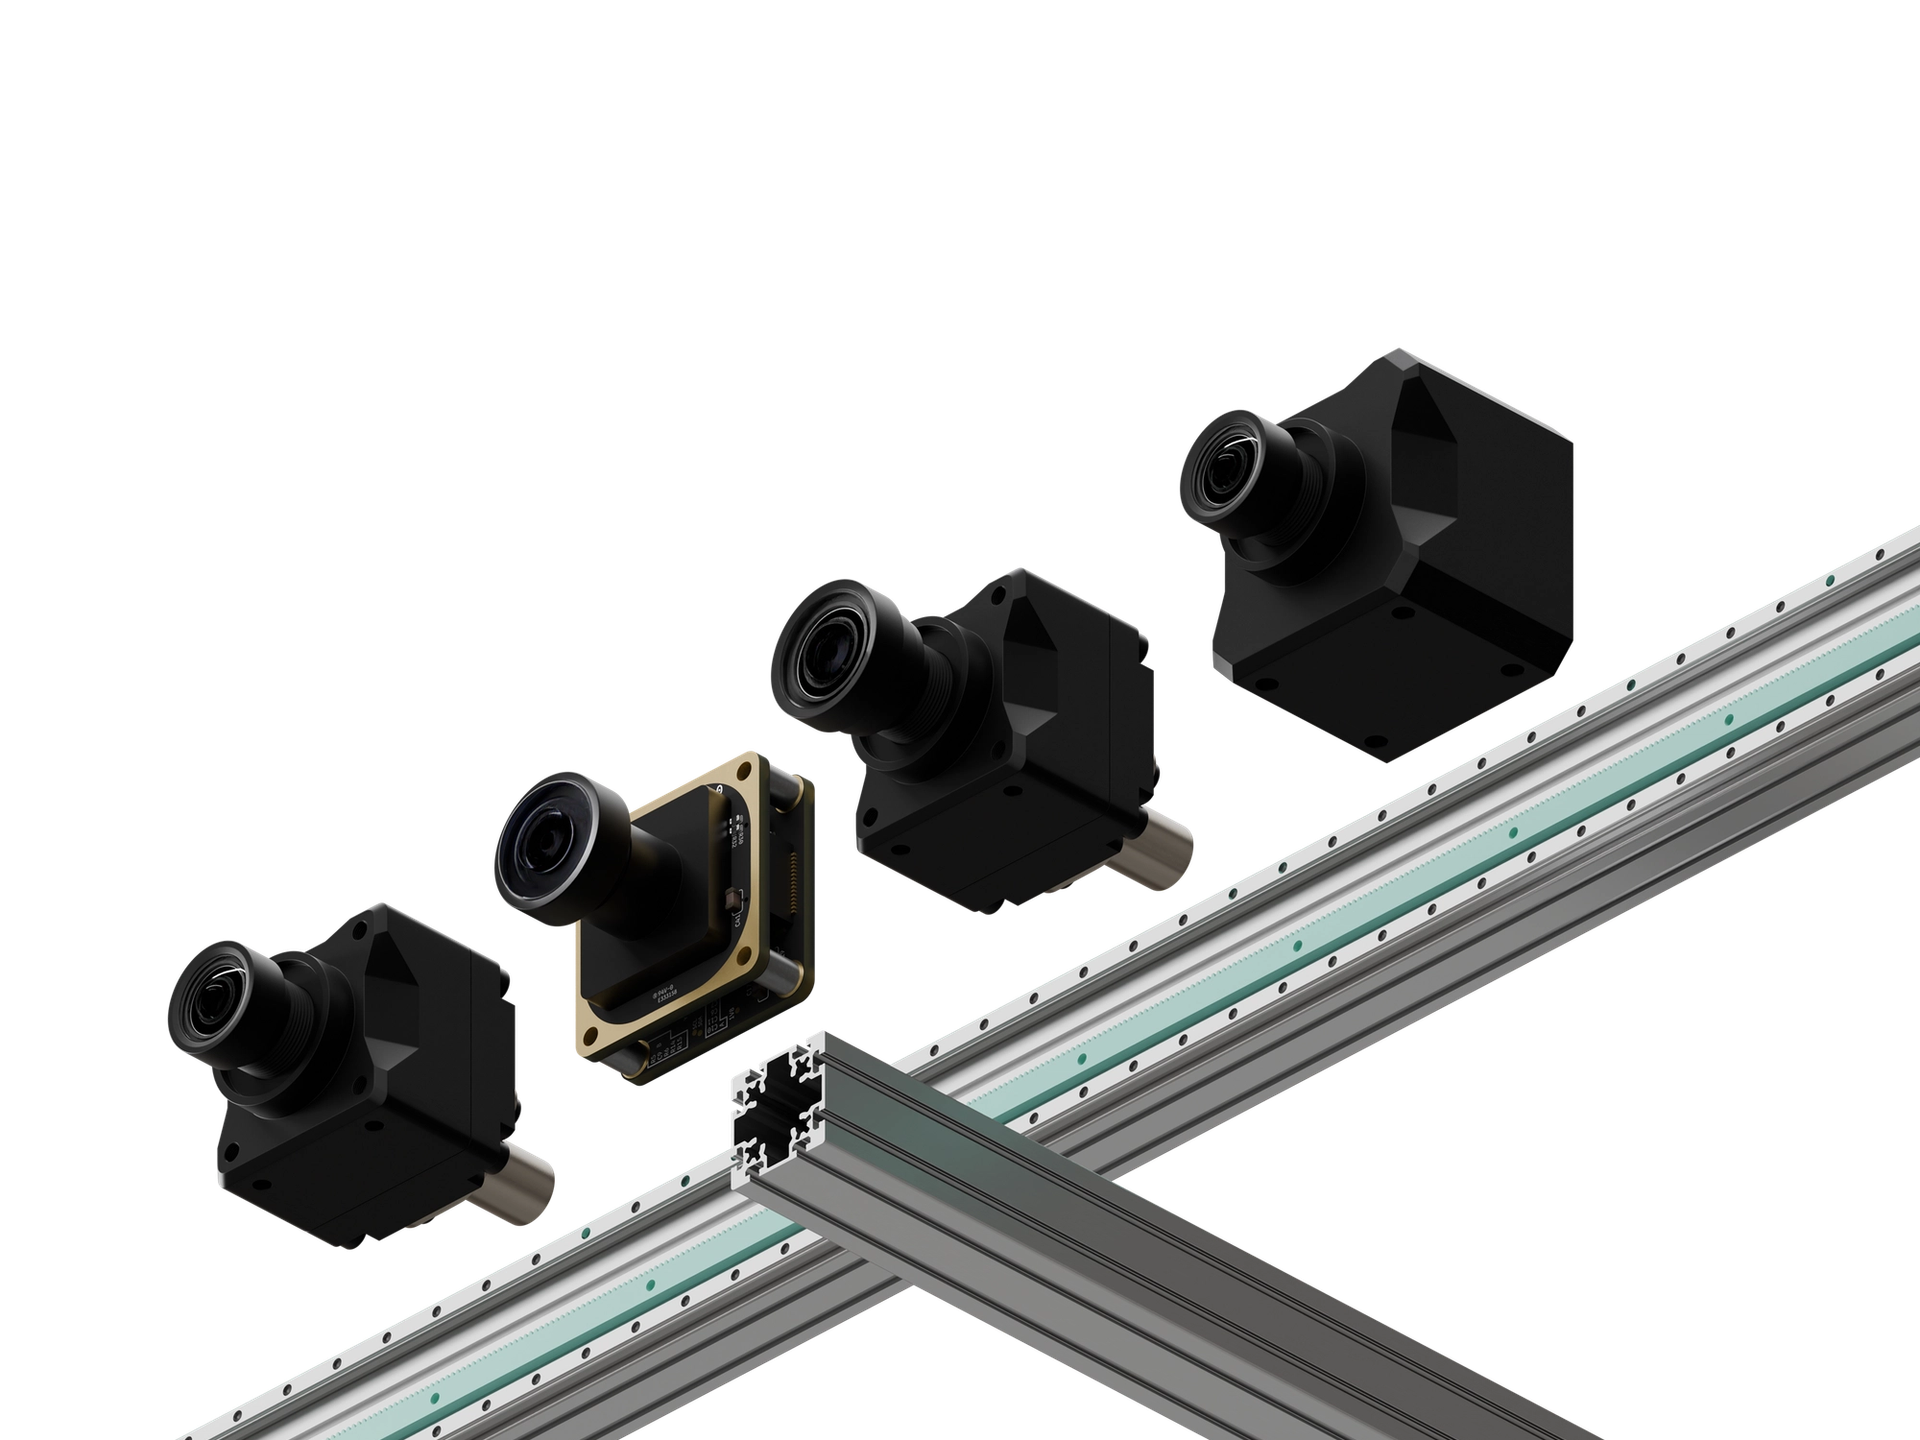
For many Physical AI learning tasksβespecially in humanoidsβclose-range, action-centric data matters. ZED X One enables scalable, dense data collection where size, cost, and deployment density are critical. In these scenarios, monocular vision is often sufficient and sometimes preferable, because learning is driven by motion, appearance, and temporal context rather than full-scene geometry.
Manipulation, tool use, and handβobject interaction
Egocentric data collection
Wrist-mounted and end-effector views
Humanoid head, torso, and surround vision
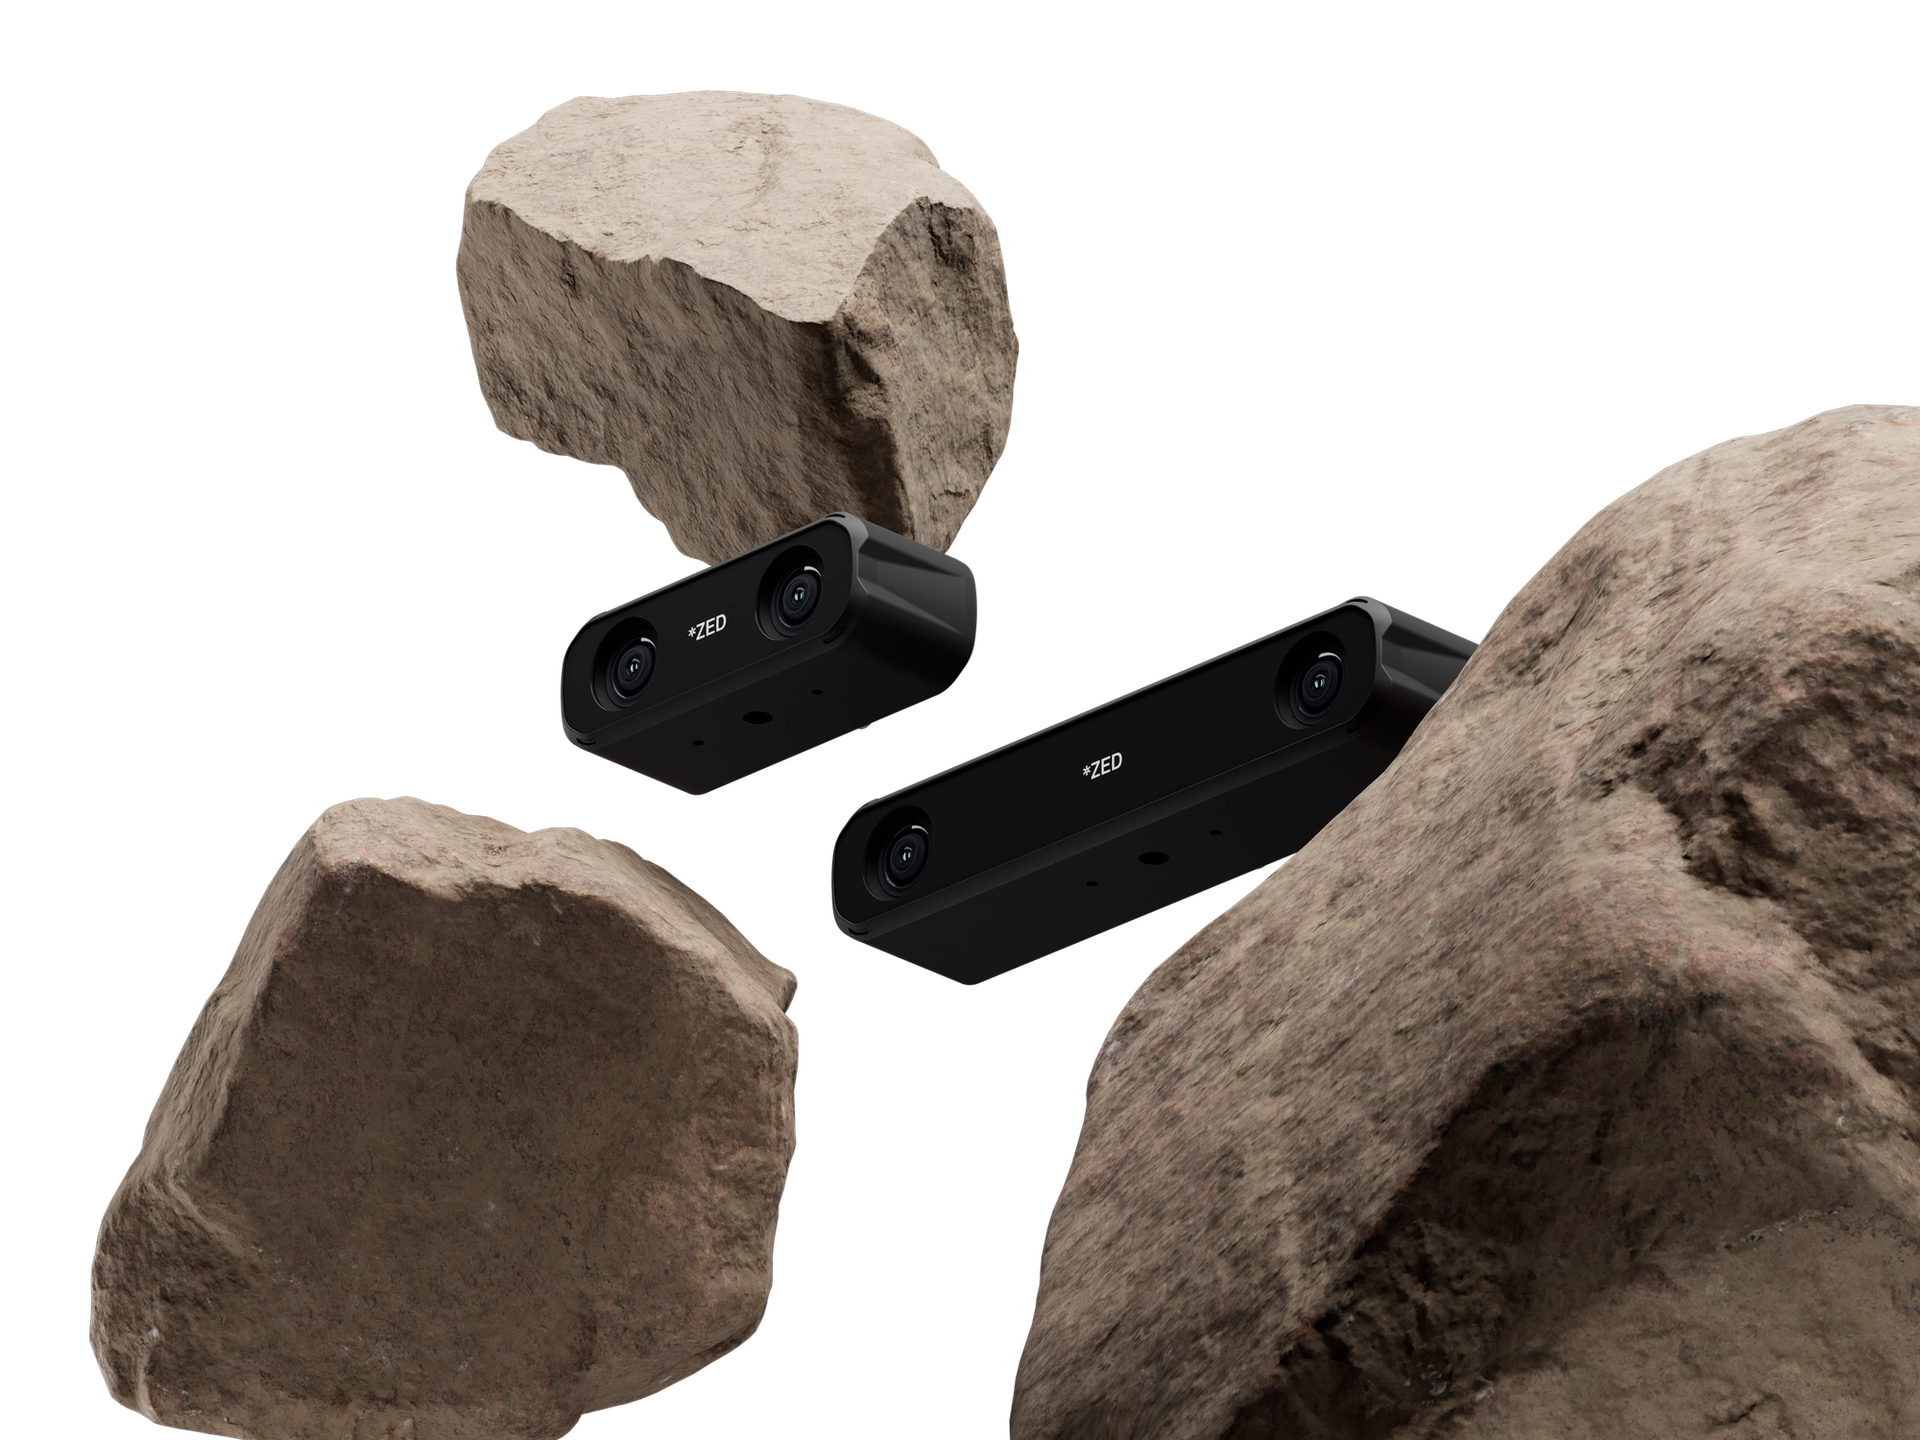
ZED X stereo cameras provide dense 3D geometry with semantic context, enabling robots to understand where they are, how space is structured, and how to move through it safely. With global shutter sensors, ZED X preserves geometric accuracy during fast motionβcritical for mobile robots, humanoid locomotion, and dynamic manipulation.
Navigation and localization
World-scale 3D understanding
Occupancy mapping and obstacle avoidance
Mid- to long-range interaction
The fisheye lens enables surround perception with an ultra-wide field of view (up to 200Β°), capturing peripheral and near-field context in a single frame. It is ideal for comprehensive environmental data collection, reducing blind spots and supporting SLAM, object detection, and interaction-aware Physical AI systems while simplifying sensor placement and robot architecture.
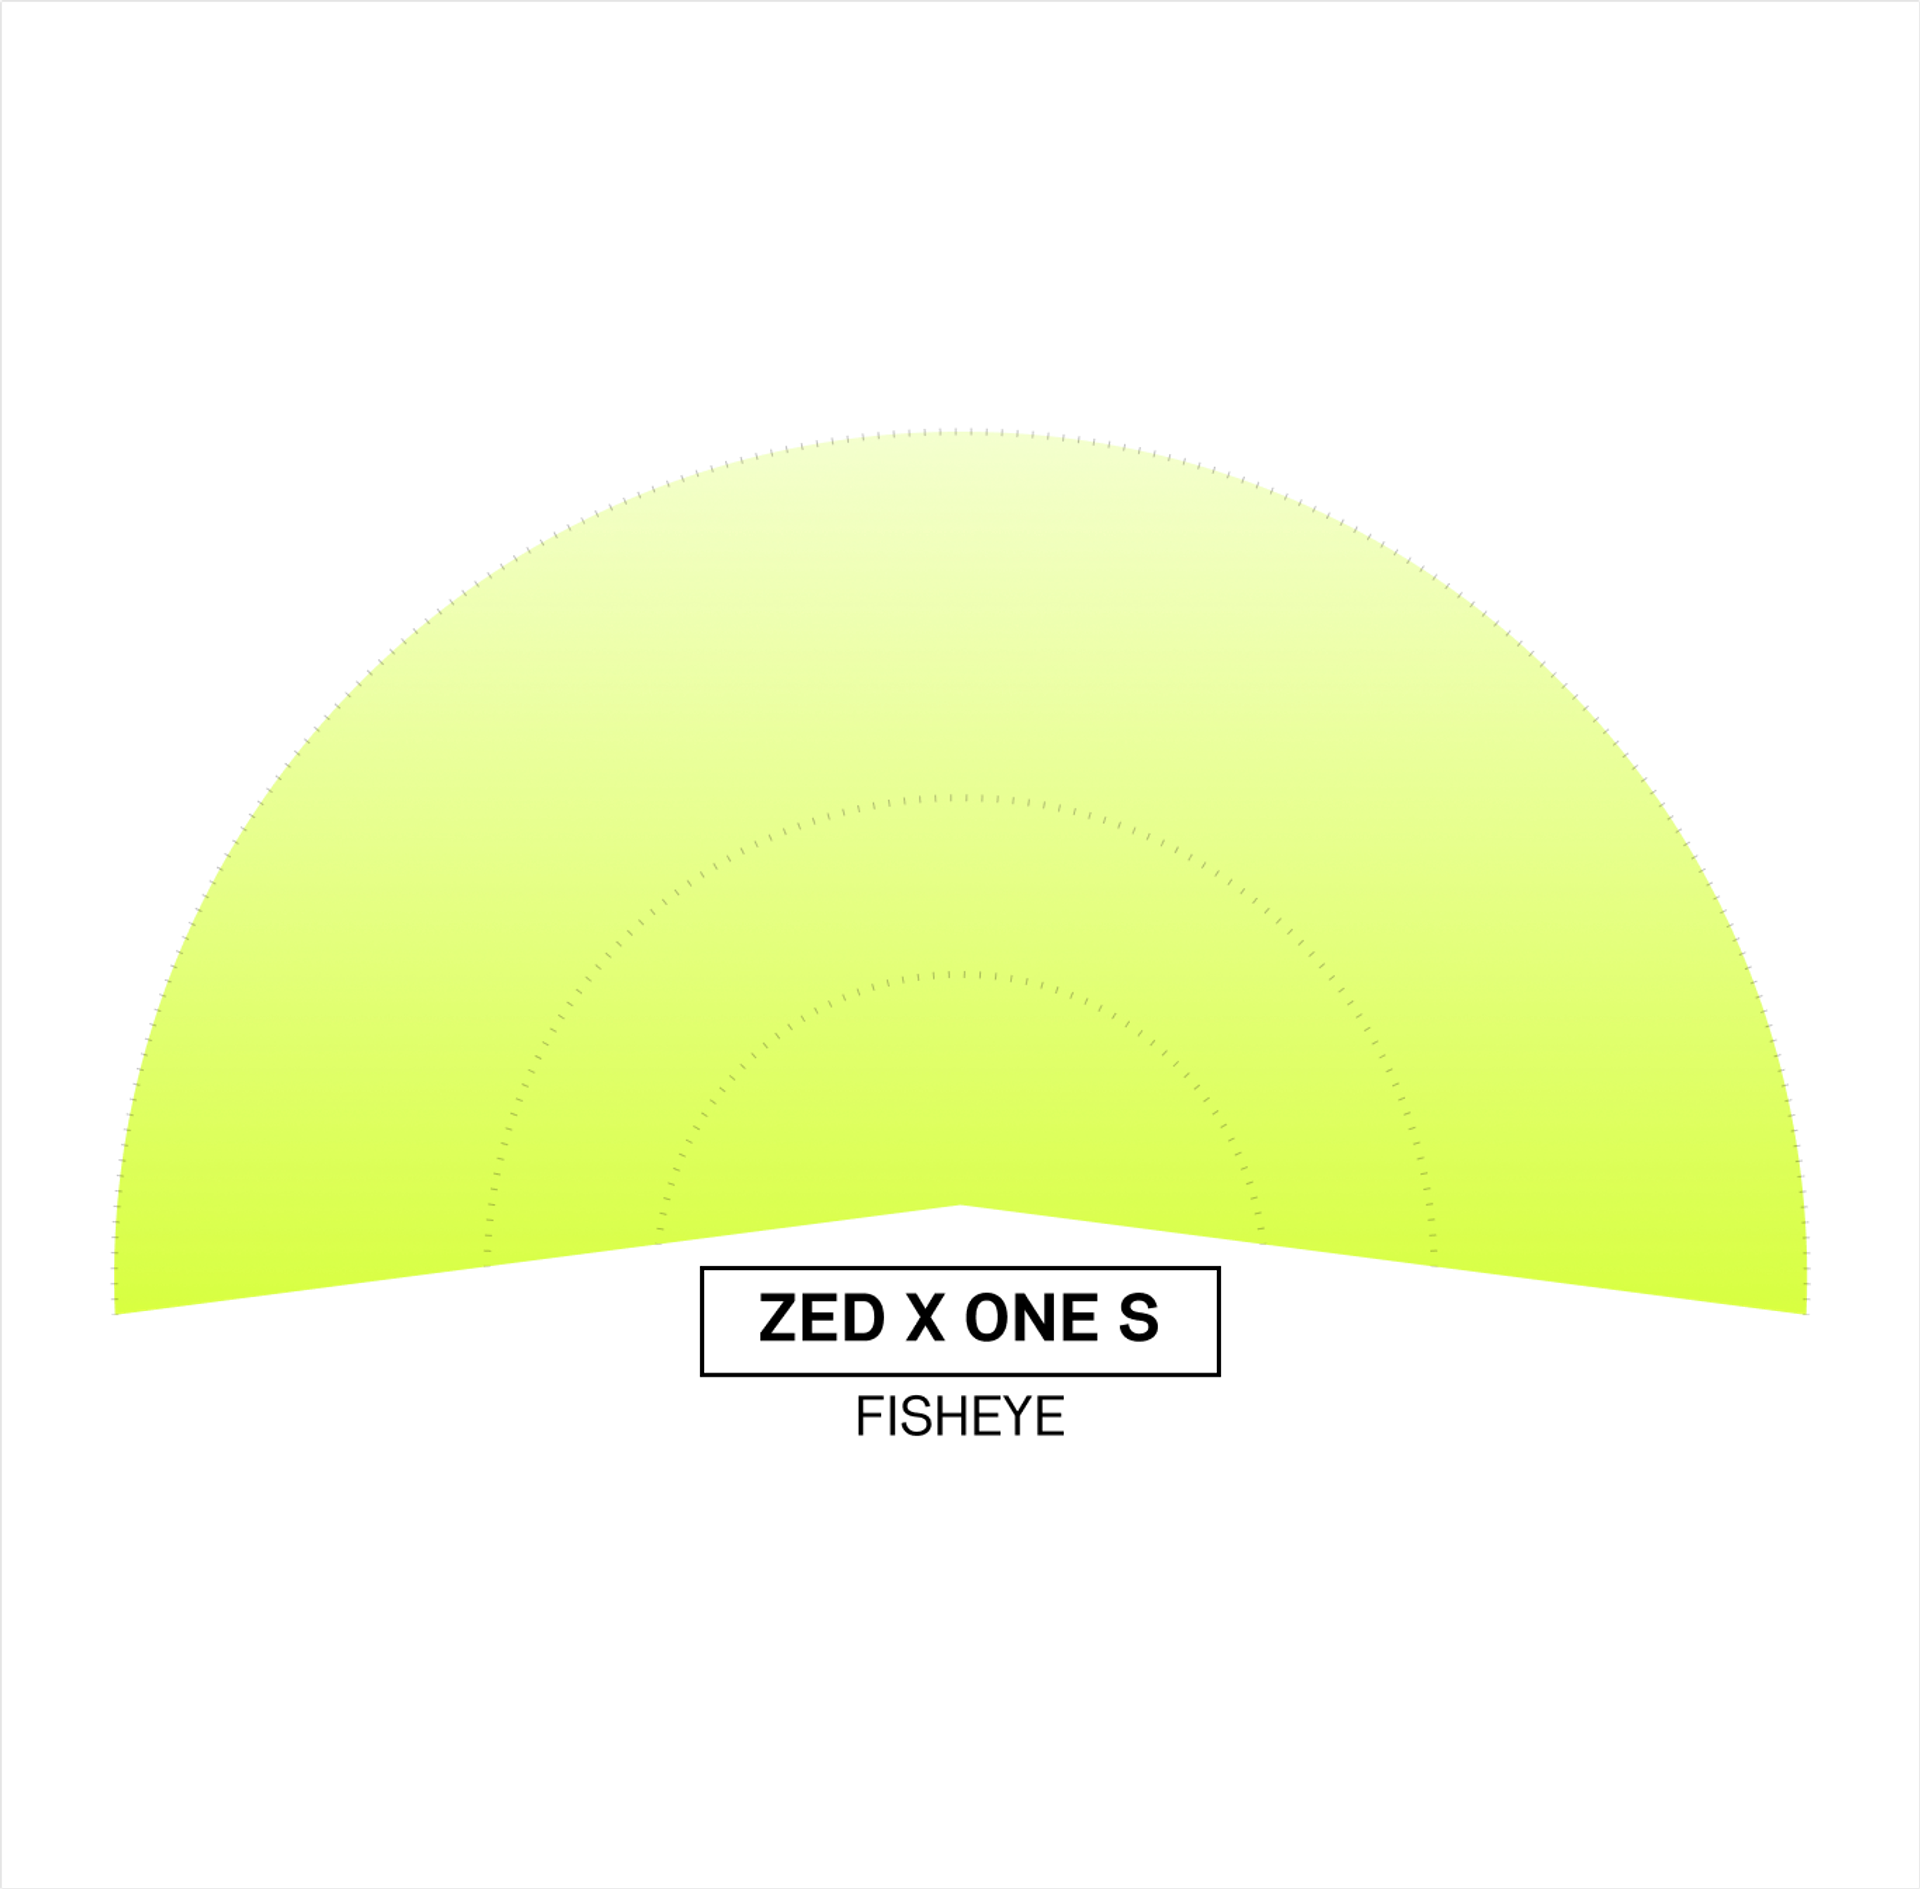
βββββο»Ώβο»Ώββββββο»Ώο»Ώβο»Ώβββββββββο»Ώββββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώββββο»Ώβββββββο»Ώο»Ώββββββο»Ώββββββββββο»Ώβββββββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώο»Ώββο»Ώο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώβββο»Ώο»Ώββββββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώο»Ώβββββββββββββο»Ώββββο»Ώο»Ώββο»Ώβββο»Ώο»Ώβββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββο»Ώβο»Ώβββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββο»Ώβββββββββο»Ώβββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββο»Ώο»Ώο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώββββο»Ώββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβο»Ώβββββββββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββββββββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββο»Ώβββββββββο»Ώβββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββο»Ώββββββββο»Ώββββββο»Ώβο»Ώβββββββββββββββββο»Ώο»ΏβFisheye opticsβββββο»Ώβο»Ώββββββο»Ώο»Ώβο»Ώβββββββββο»Ώββββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώββββο»Ώβββββββο»Ώο»Ώββββββο»Ώββββββββββο»Ώβββββββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώο»Ώββο»Ώο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώβββο»Ώο»Ώββββββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώο»Ώβββββββββββββο»Ώββββο»Ώο»Ώββο»Ώβββο»Ώο»Ώβββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββο»Ώβο»Ώβββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββο»Ώβββββββββο»Ώβββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββο»Ώο»Ώο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώββββο»Ώββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβο»Ώβββββββββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββββββββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββο»Ώβββββββββο»Ώβββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββο»Ώββββββββο»Ώββββββο»Ώβο»Ώβββββββββββββββββο»Ώο»Ώβ option enables surround perception. With an ultra-wide 200Β° field of view, you can achieve complete environmental awareness, SLAM and object detection combining multiple ZED cameras, simplifying your robot architecture.βββββο»Ώβο»Ώββββββο»Ώο»Ώβο»Ώβββββββββο»Ώββββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββββββο»Ώβββο»Ώββββο»Ώβββββββο»Ώο»Ώββββββο»Ώββββββββββο»Ώβββββββββββββββο»Ώβββββββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώββββο»Ώο»Ώββο»Ώο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώβββο»Ώο»Ώββββββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώο»Ώβββββββββββββο»Ώββββο»Ώο»Ώββο»Ώβββο»Ώο»Ώβββββββββο»Ώο»Ώββο»Ώβββο»Ώβββββββο»Ώβο»Ώββββββο»Ώββο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββο»Ώβο»Ώβββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββο»Ώβββββββββο»Ώβββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββο»Ώο»Ώο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώββββο»Ώββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβββββο»Ώβο»Ώβββββββββο»Ώβββββββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβο»Ώβο»Ώβο»Ώββο»Ώββο»Ώβο»Ώβο»Ώβββββββο»Ώββββββββο»Ώο»Ώββο»Ώββββββββββο»Ώβο»Ώββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββββββββββββββο»Ώο»Ώββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώβββο»Ώββββο»Ώββο»Ώβββββββο»Ώβββο»Ώββββο»Ώββο»Ώβββββο»Ώββββββββββο»Ώββββββο»Ώβββο»Ώβββο»Ώββββο»Ώββββββο»Ώβββββββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββββββββββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώο»Ώβββββββο»Ώβββο»Ώο»Ώβββο»Ώββββββο»Ώββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββββββββο»Ώβββββββββο»Ώββββββββο»Ώββββββββββο»Ώβββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββο»Ώβο»Ώβο»Ώβββββο»Ώβββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββο»Ώο»Ώββο»Ώββο»Ώββββββββο»Ώββο»Ώββββο»Ώβββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββββββββο»Ώβββββββββο»Ώβββο»Ώβο»Ώβββββββββο»Ώβββββββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββββο»Ώββββββββββο»Ώββββββο»Ώββββββββο»Ώββββββο»Ώββββββββο»Ώο»Ώβββο»Ώβββββο»Ώβββββββο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββββο»Ώβββο»Ώβββο»Ώβο»Ώβο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββο»Ώβββο»Ώβββββββββββο»Ώβββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώββββββββο»Ώββο»Ώβββββββο»Ώβββο»Ώβββββββο»Ώβββββββο»Ώβββο»Ώβο»Ώβο»Ώβββββββββο»Ώβο»Ώβββββββο»Ώβββββββο»Ώο»Ώββο»Ώβββο»Ώββββββββο»Ώββββββο»Ώβο»Ώβββββββββββββββββο»Ώο»Ώβ

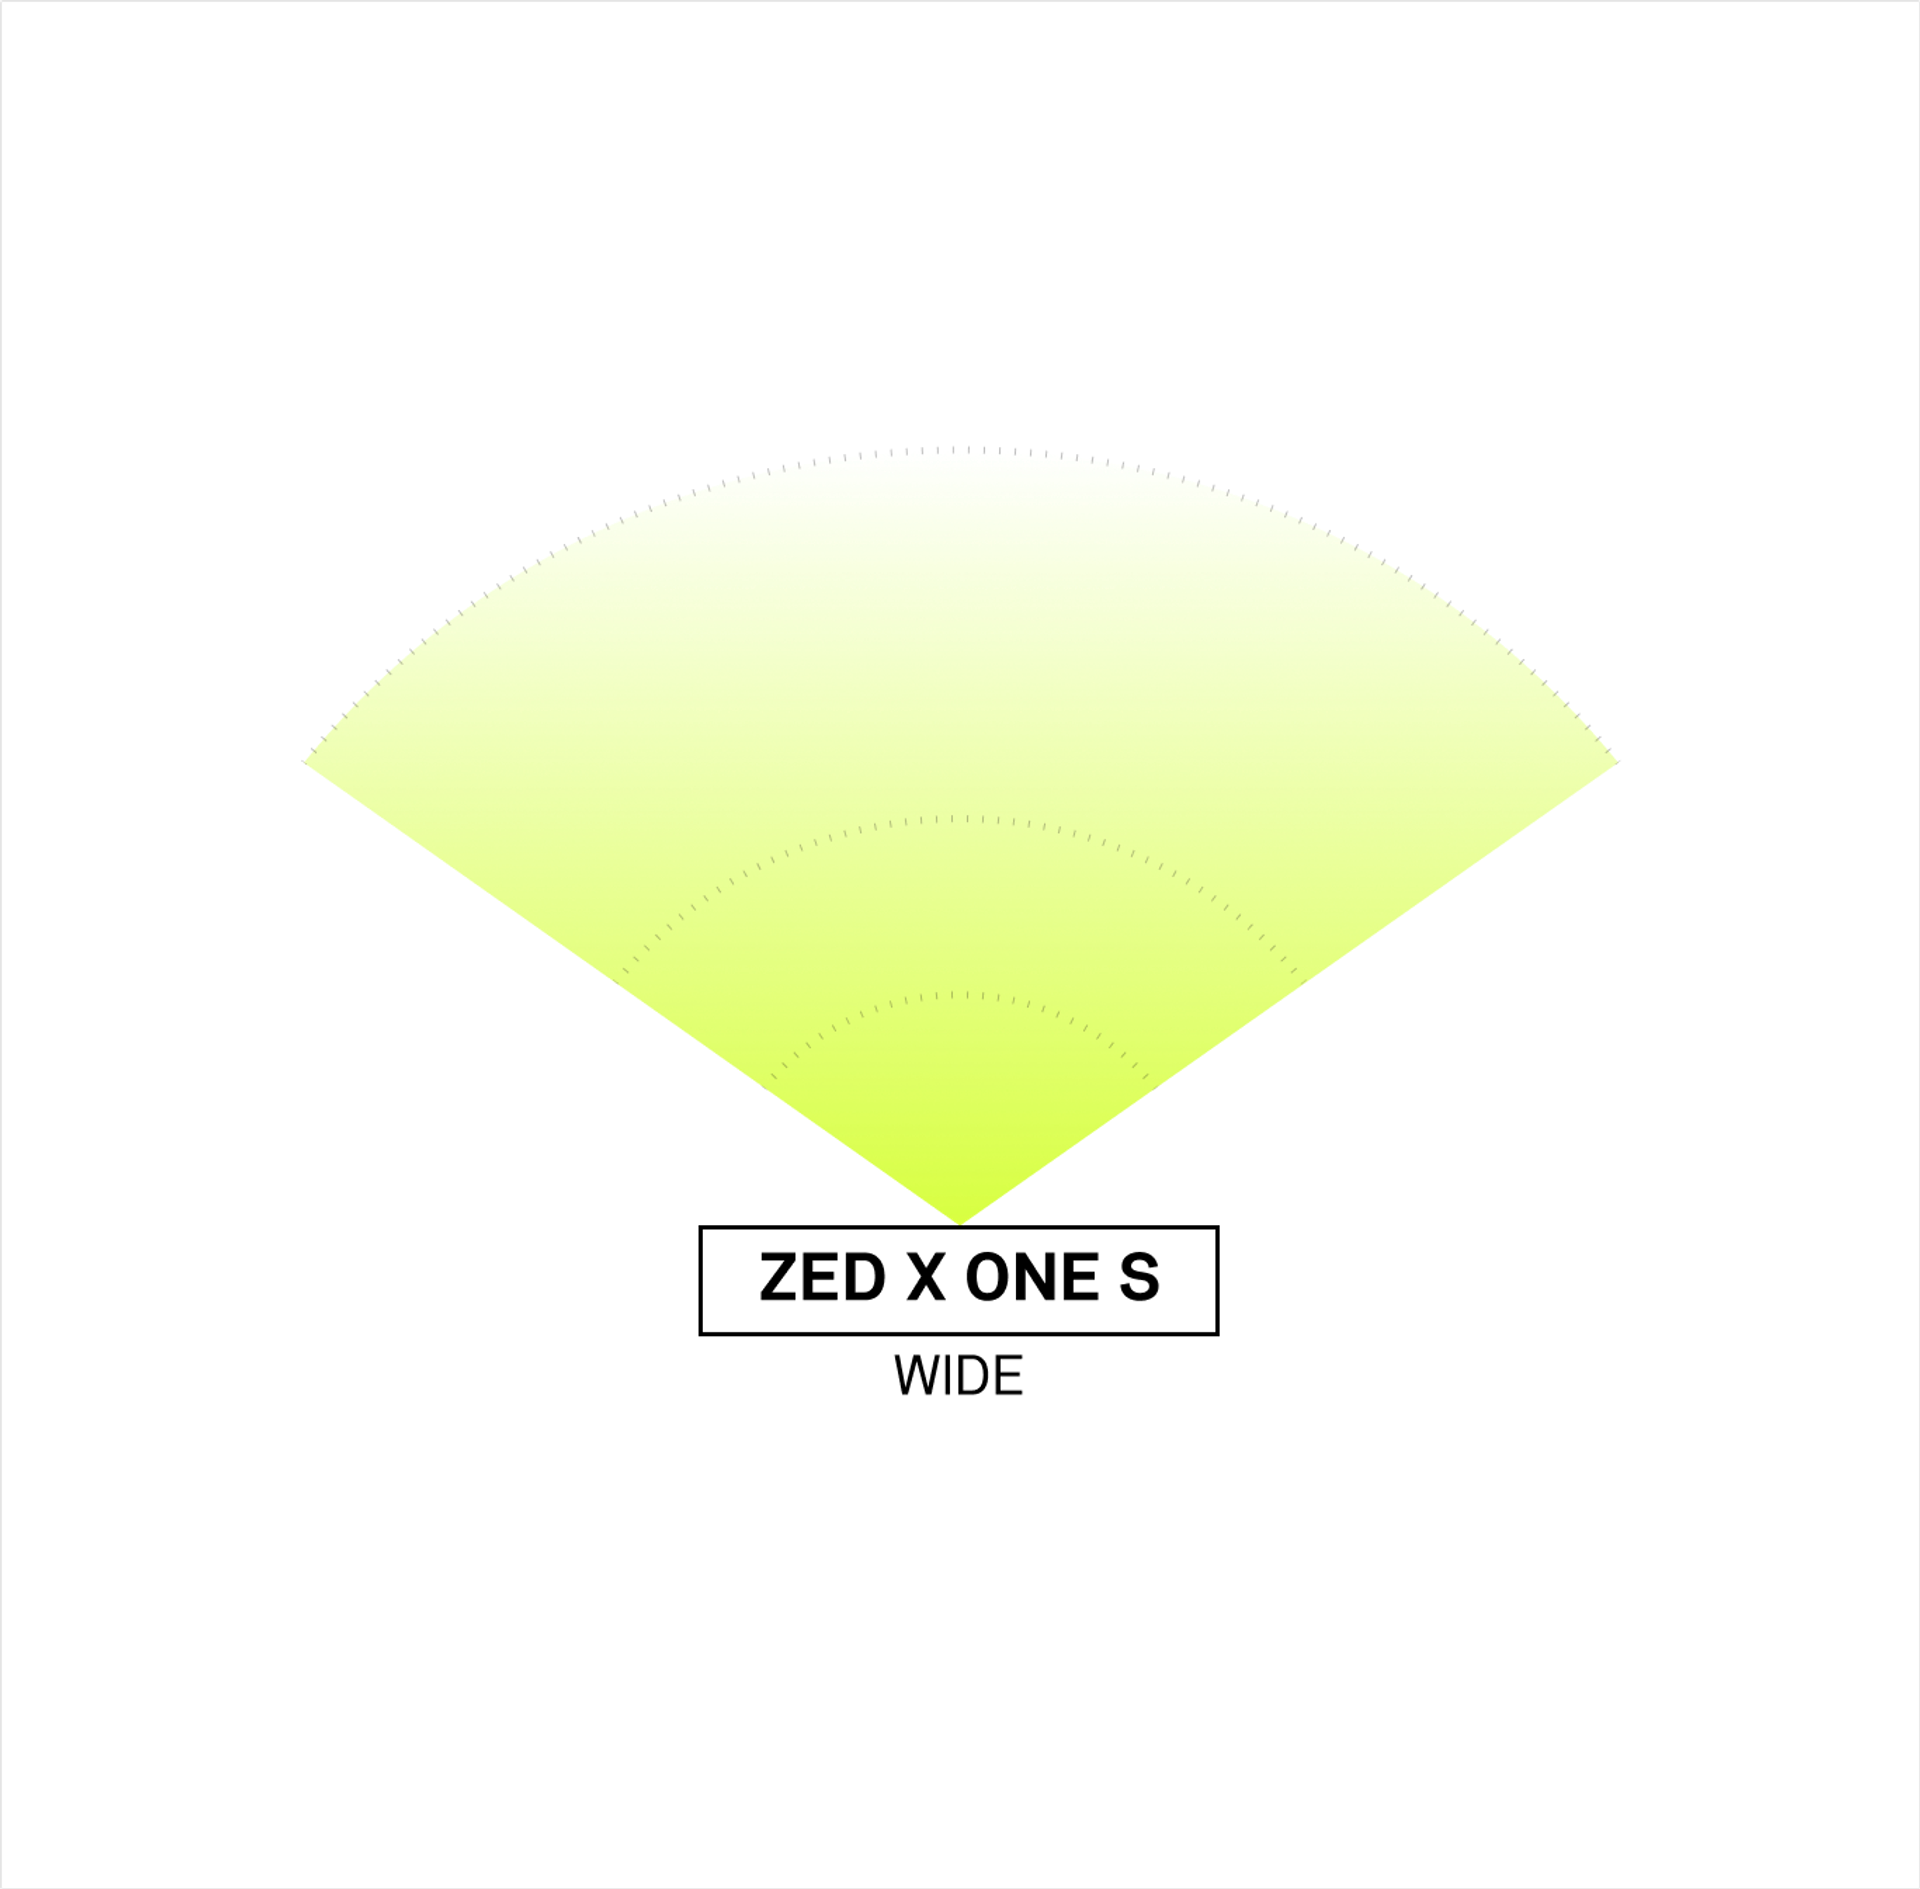
The wide lens provides a balanced field of view for capturing both spatial context and depth information. It is well suited for general-purpose Physical AI data collection, enabling reliable perception for navigation, scene understanding, and interaction across structured and semi-structured environments.
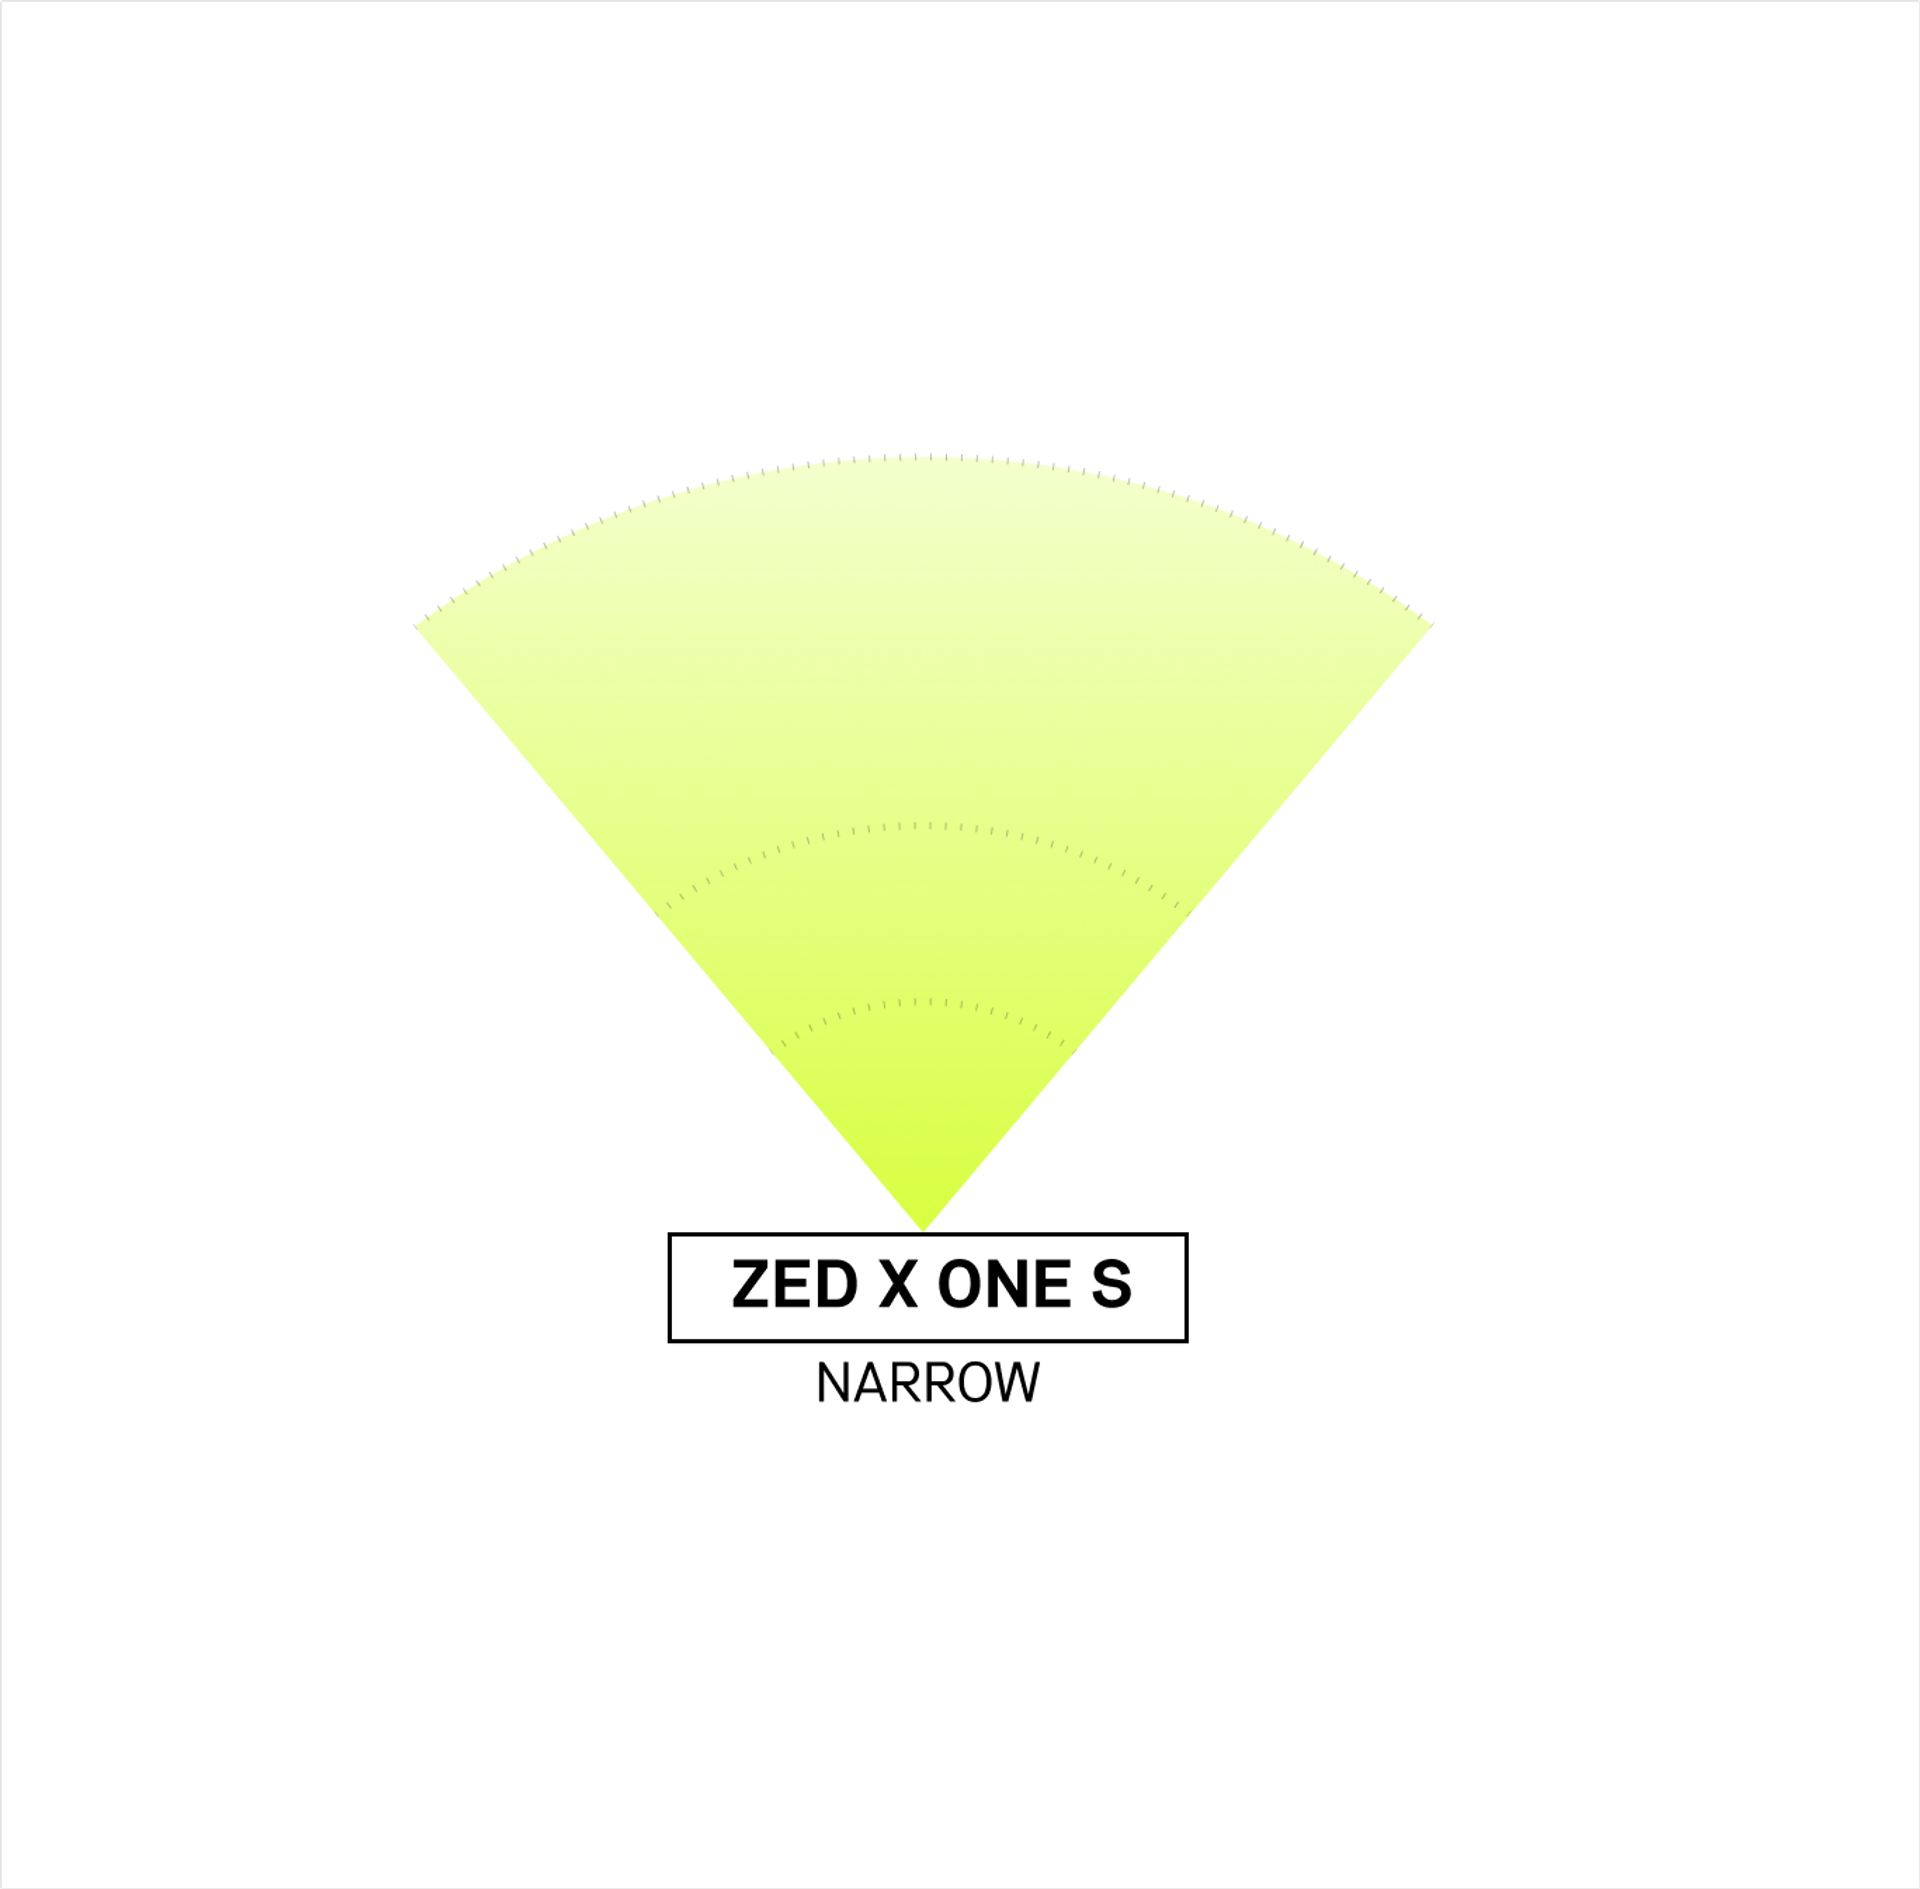
The narrow lens is specifically engineered for short-range and millimetric accuracy in data capture. By narrowing the field of view, it enables precise detection and tracking of nearby objects, making it ideal for applications requiring extreme detail in Physical AI datasets.
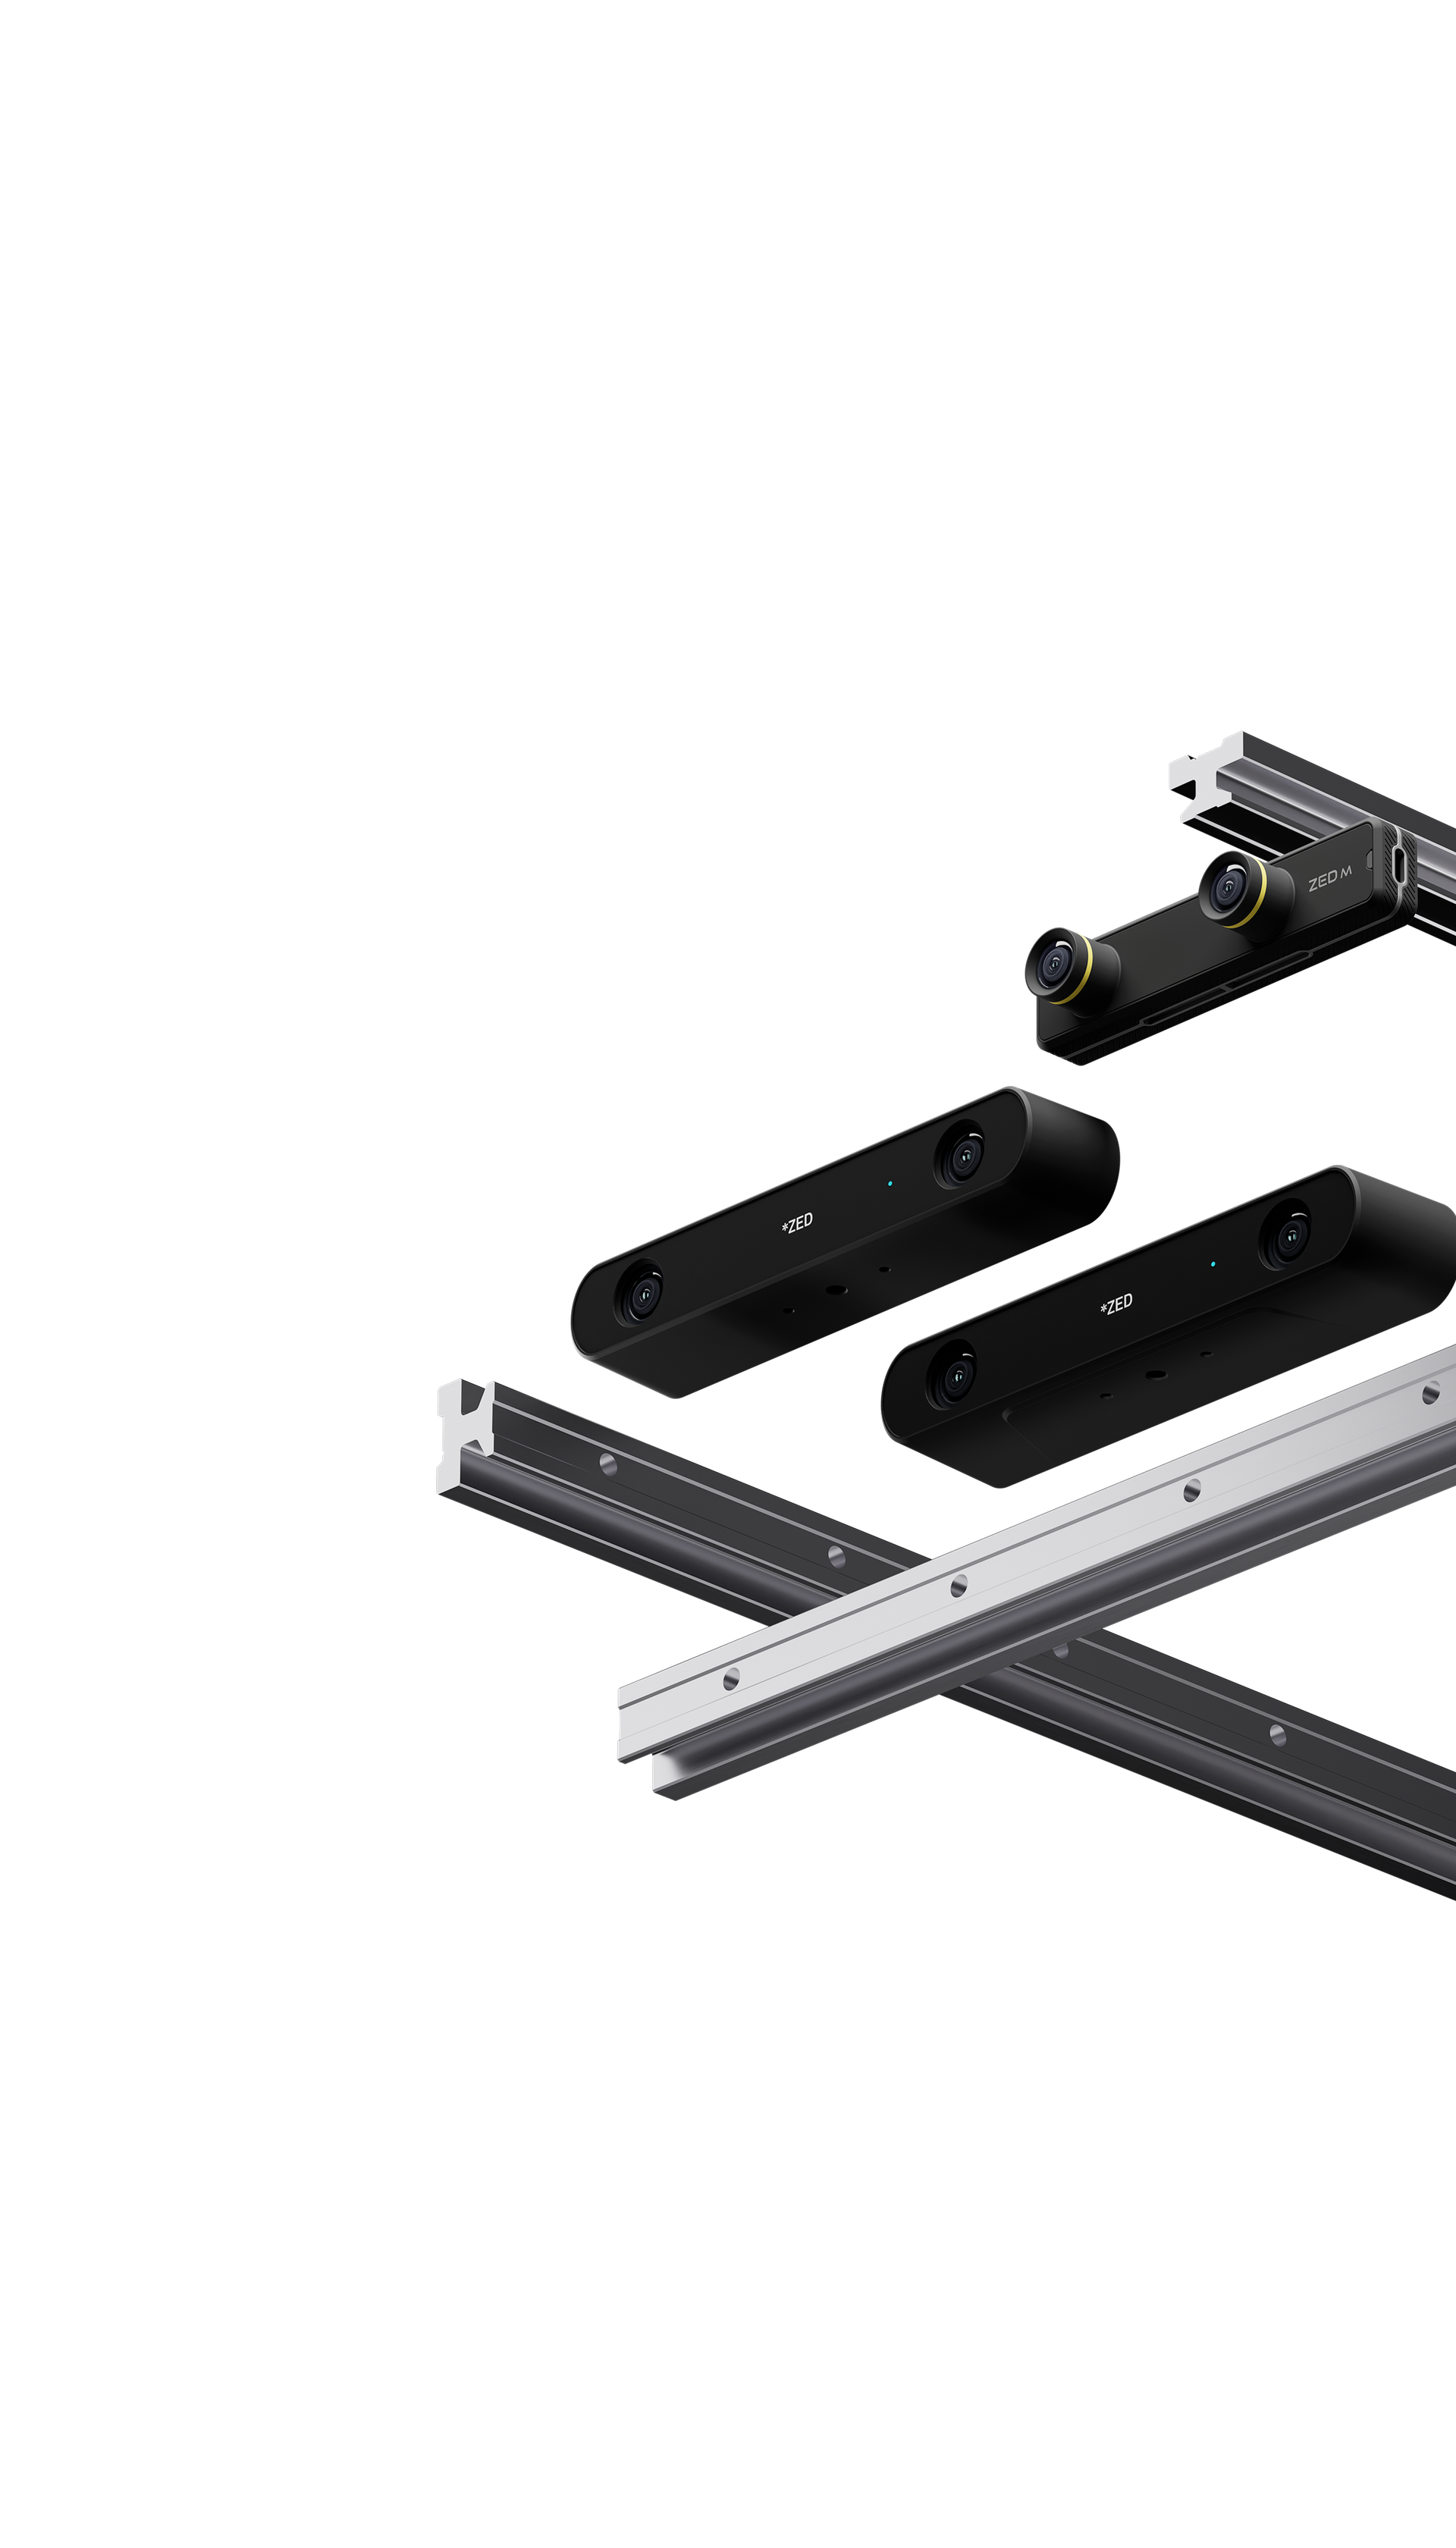
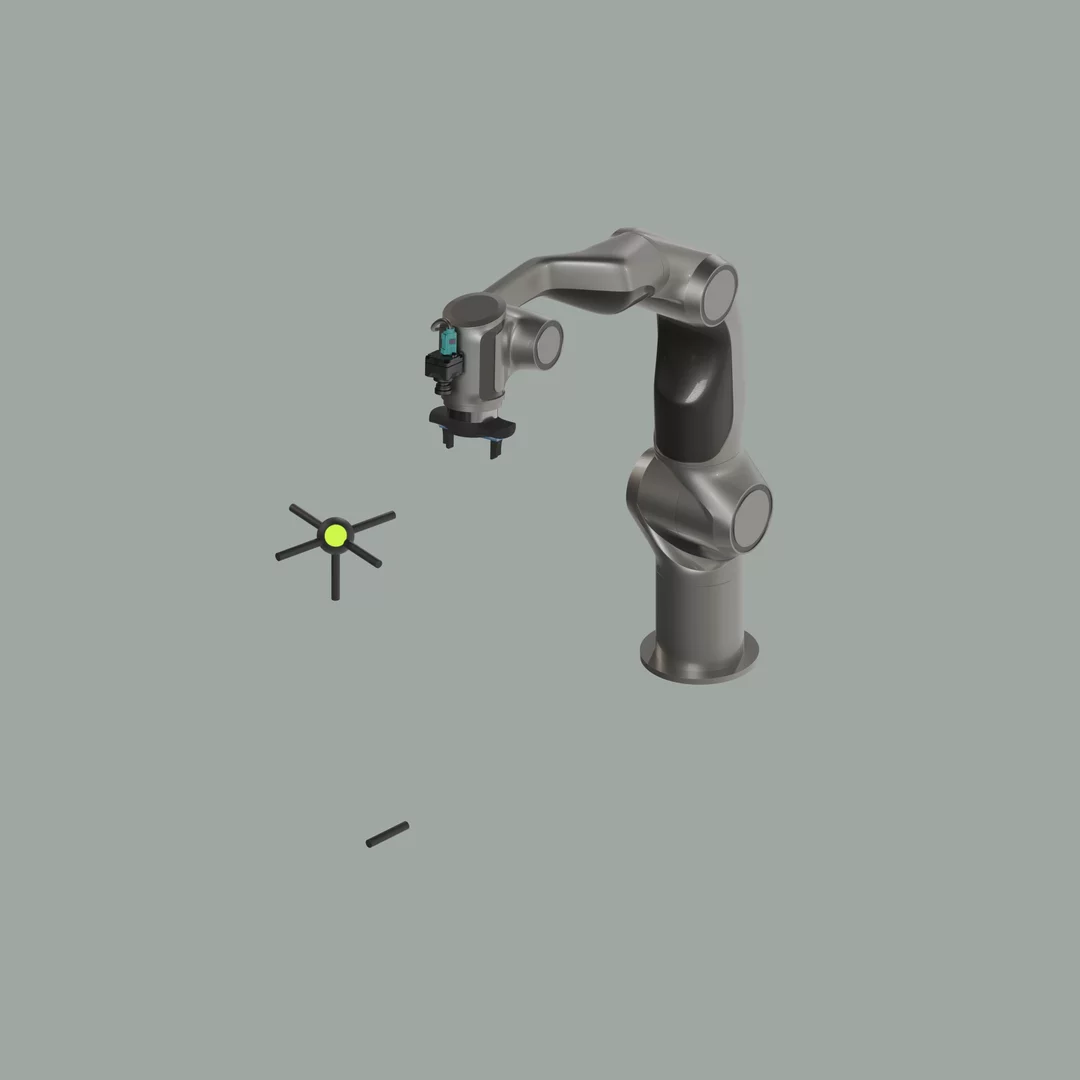
ZED X cameras can be seamlessly integrated into robotic workcells β mounted above the workspace, on the frame, or directly on the robotic arm.
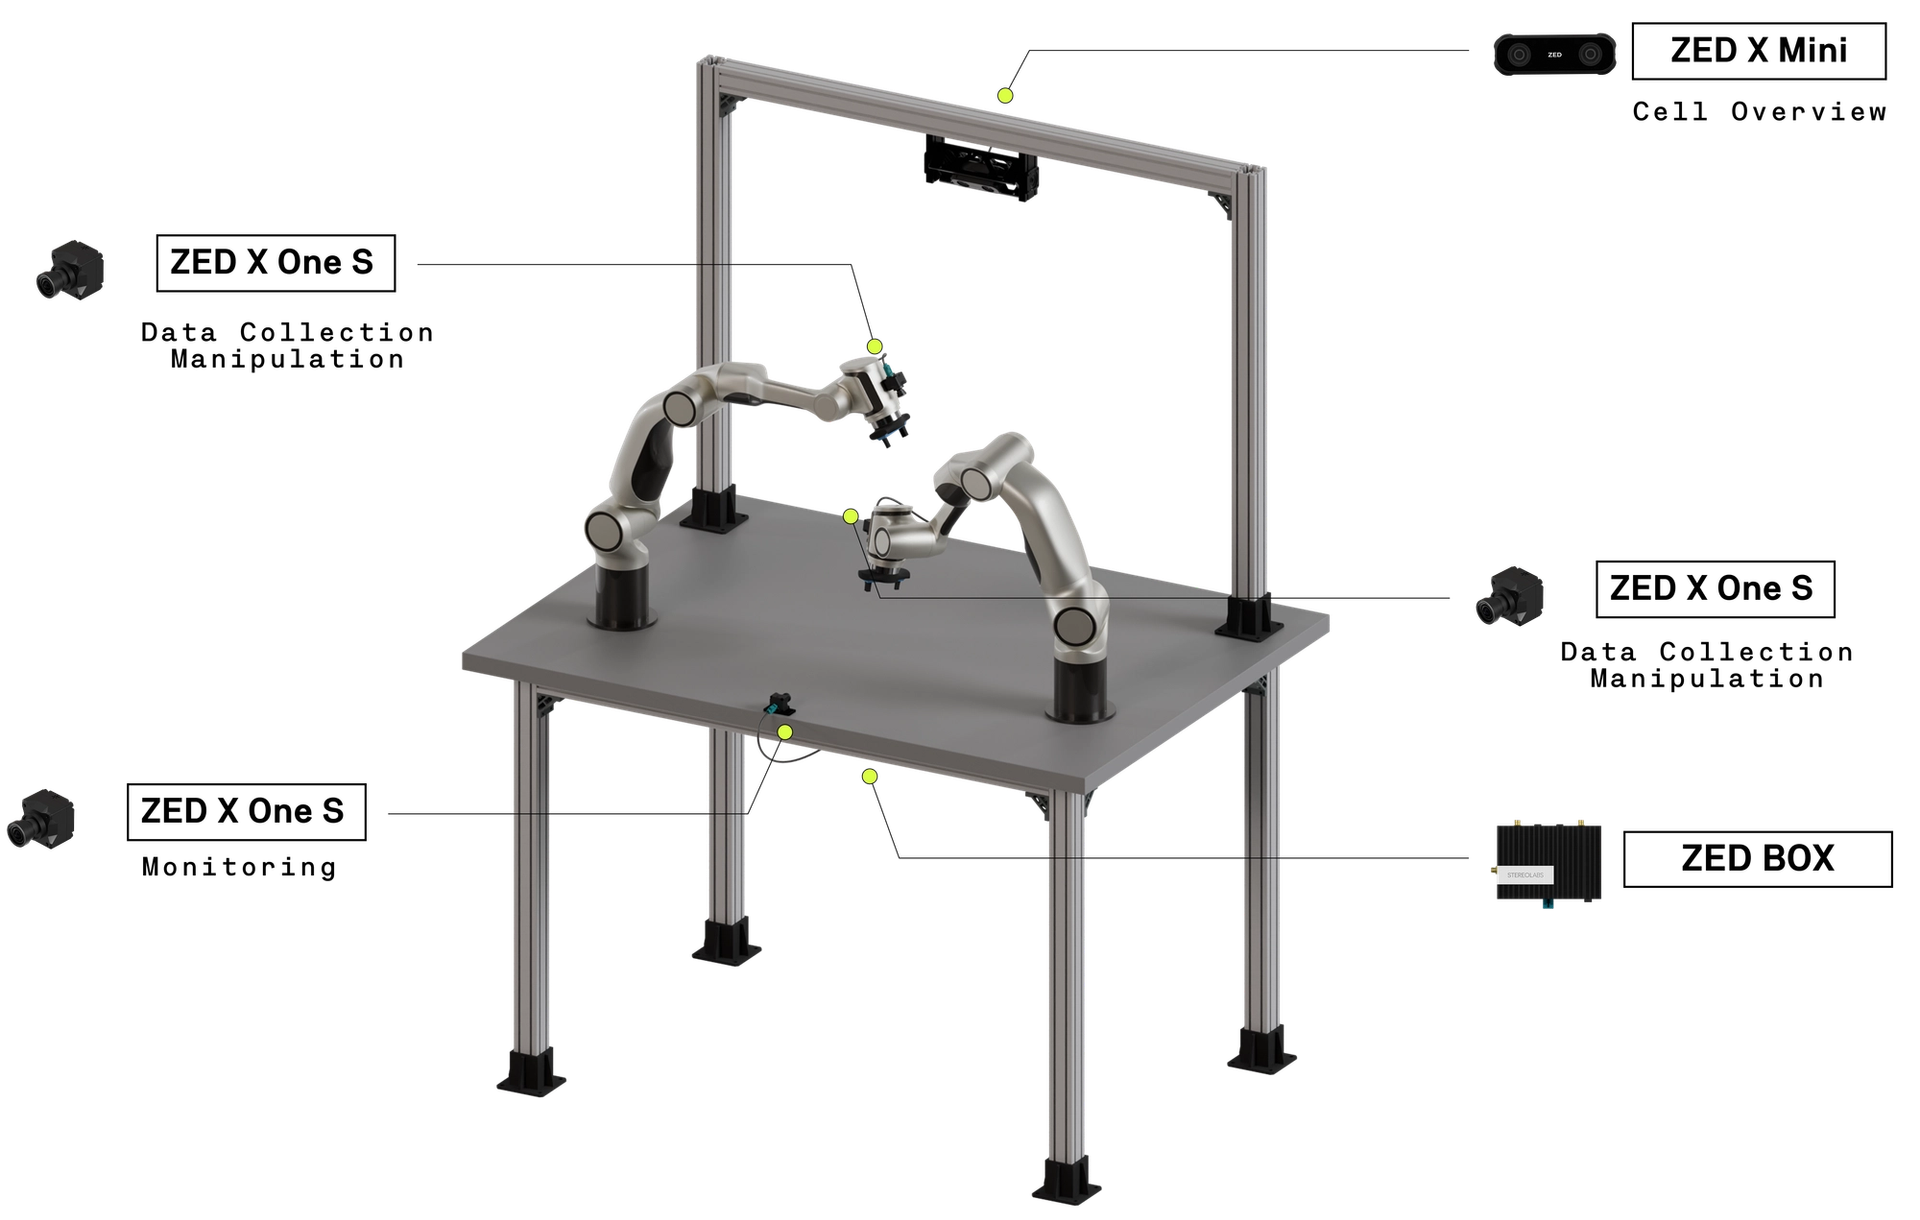

The ZED X One S is the compact version of ZED X One. 35% smaller and lighter, itβs the ideal choice for space-constrained industrial robots β from pick-and-place robotic arms to next-generation humanoid platforms. Fisheye lens available.
The ZED X Mini is the ideal choice for manipulation tasks across agriculture, logistics and construction. This camera is especially well adapted to short-range applications such as automation and picking.
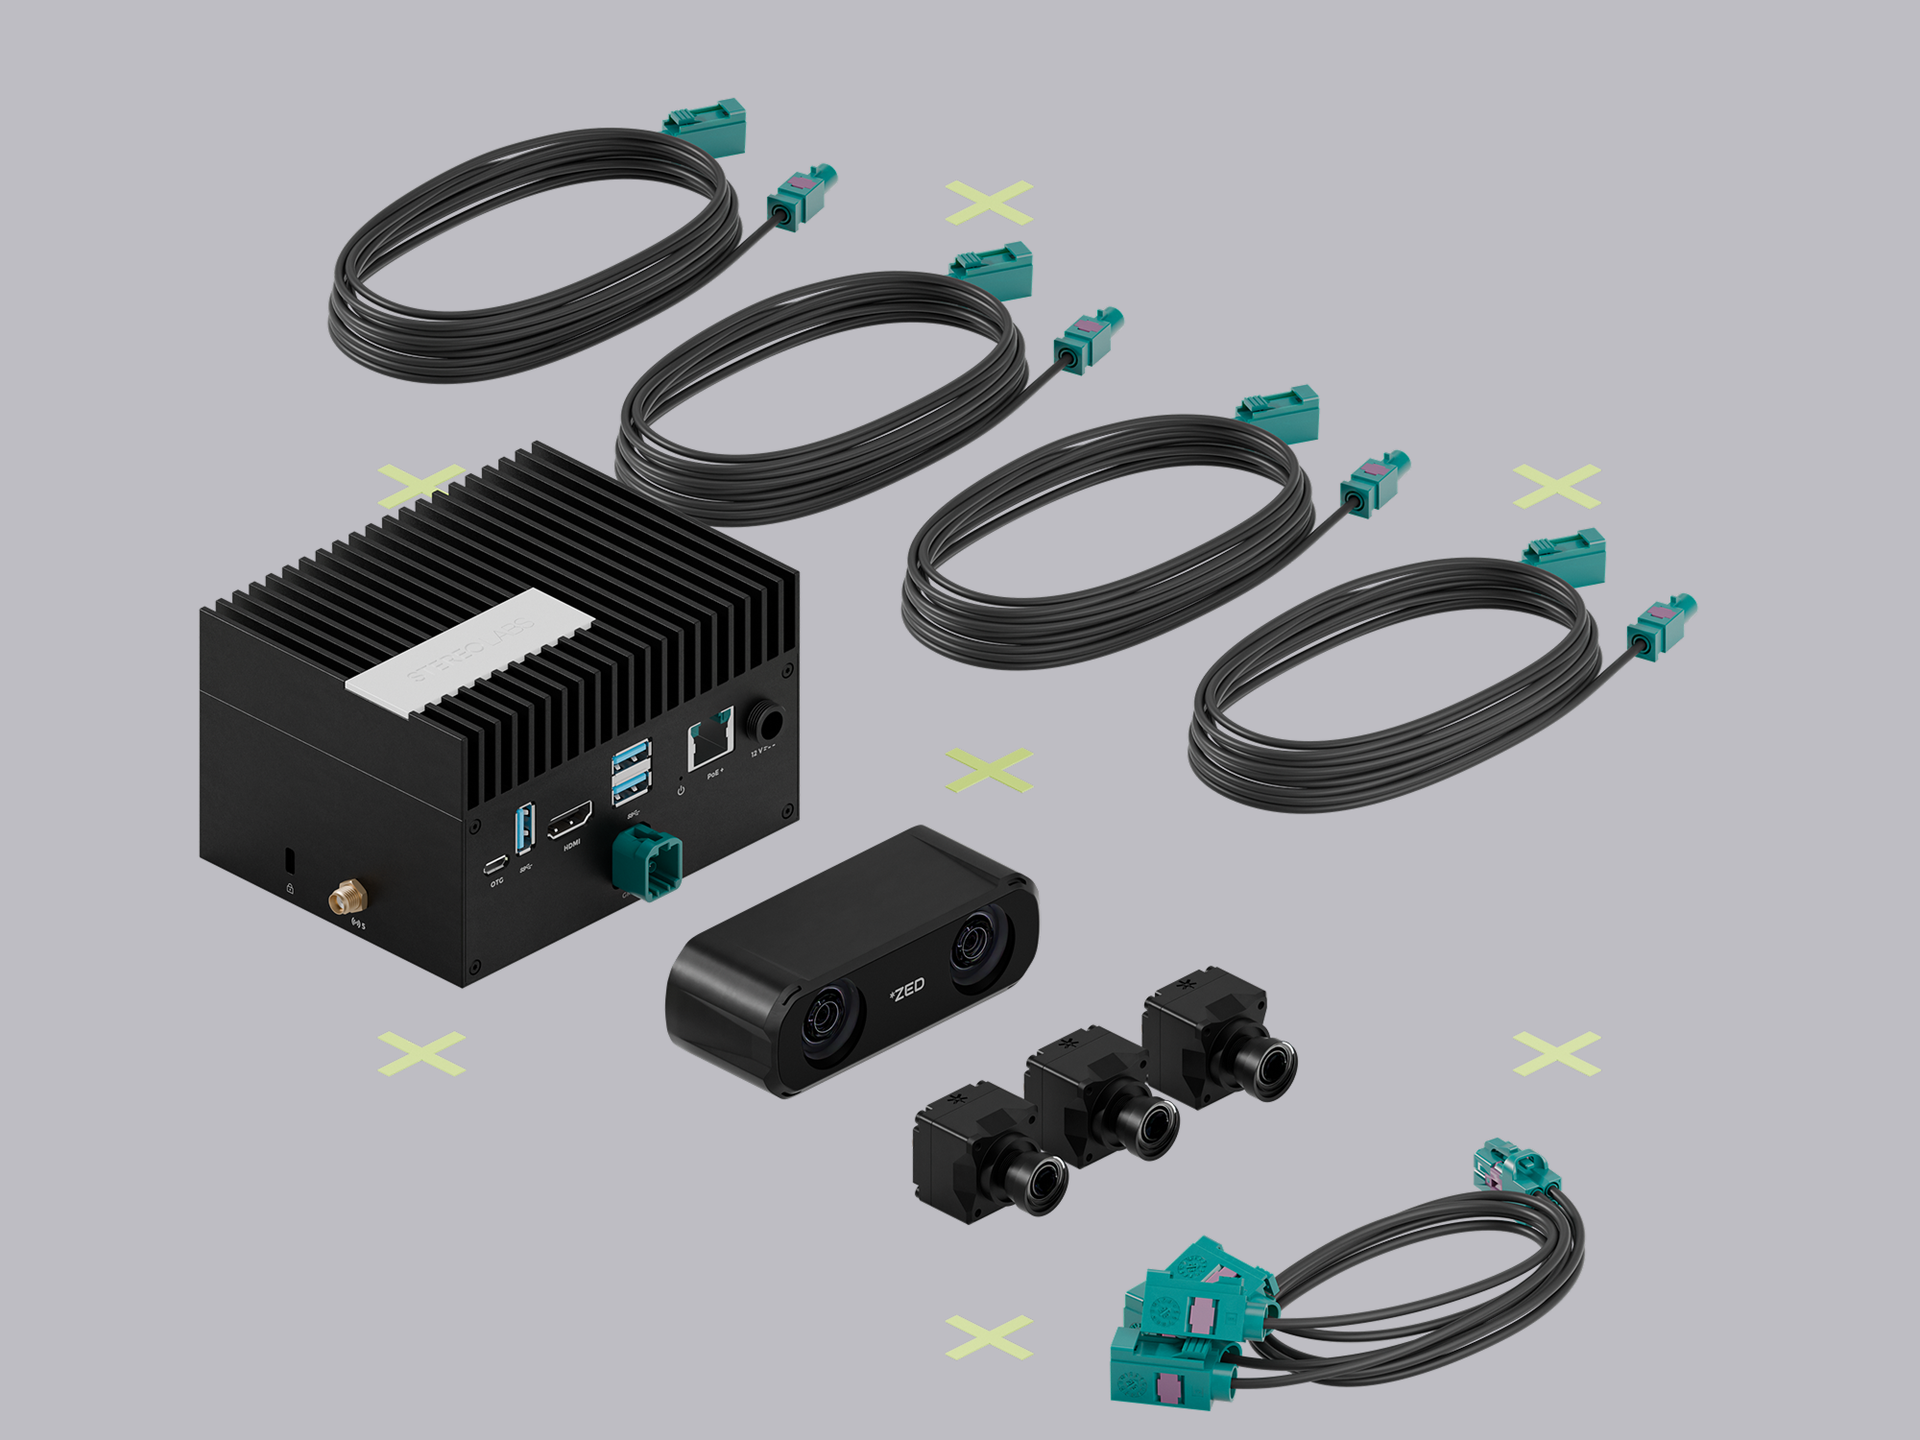
Powered by the ZED Box Orin NX 16GB with integrated GMSL2 capture, this setup combines stereo depth perception with extended mono camera coverage to capture synchronized, multi-view datasets in complex real-world environments. Ideal for training VLA models with true 3D understanding and fast perception-to-action loops.
In the transition from automated systems to truly intelligent machines, the camera deliver the spatial perception architecture shaping the future of Physical AI.
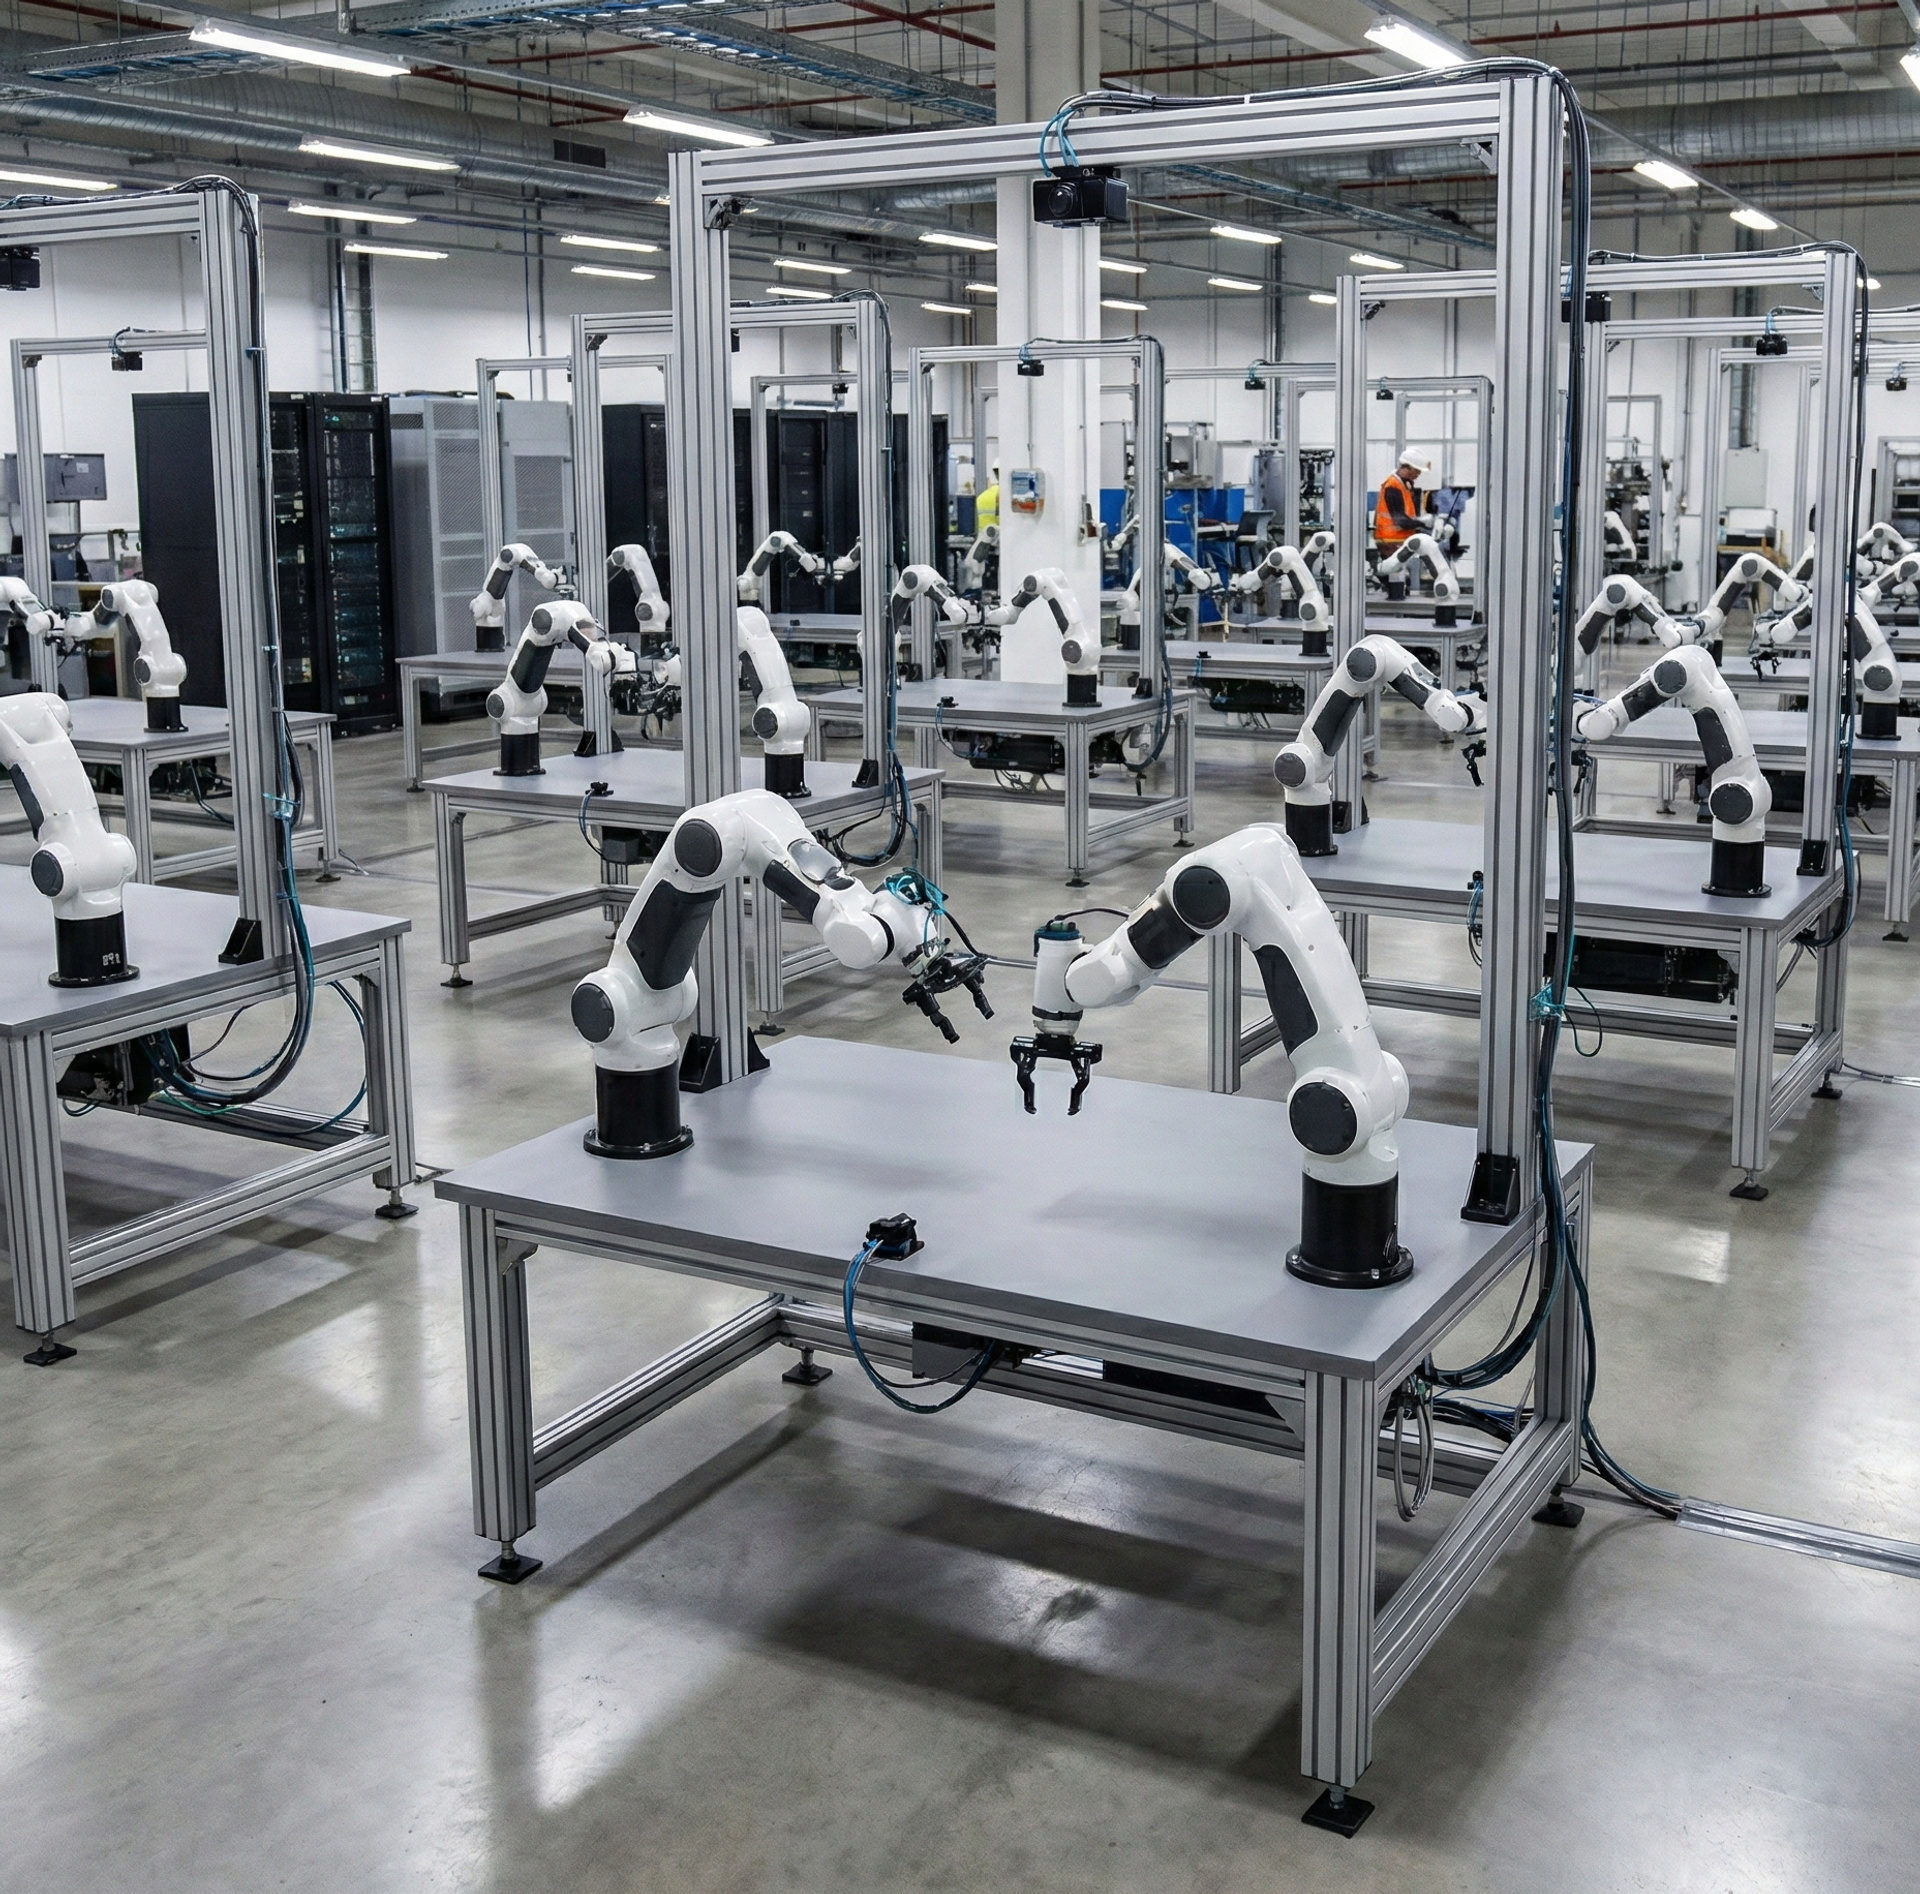
ZED X cameras support high-volume, centralized data collection in controlled environments where lighting, object placement, and task parameters are standardized. This ensures consistency across demonstrations, reduces noise, and enables precise action labeling for scalable robot learning and world model training.
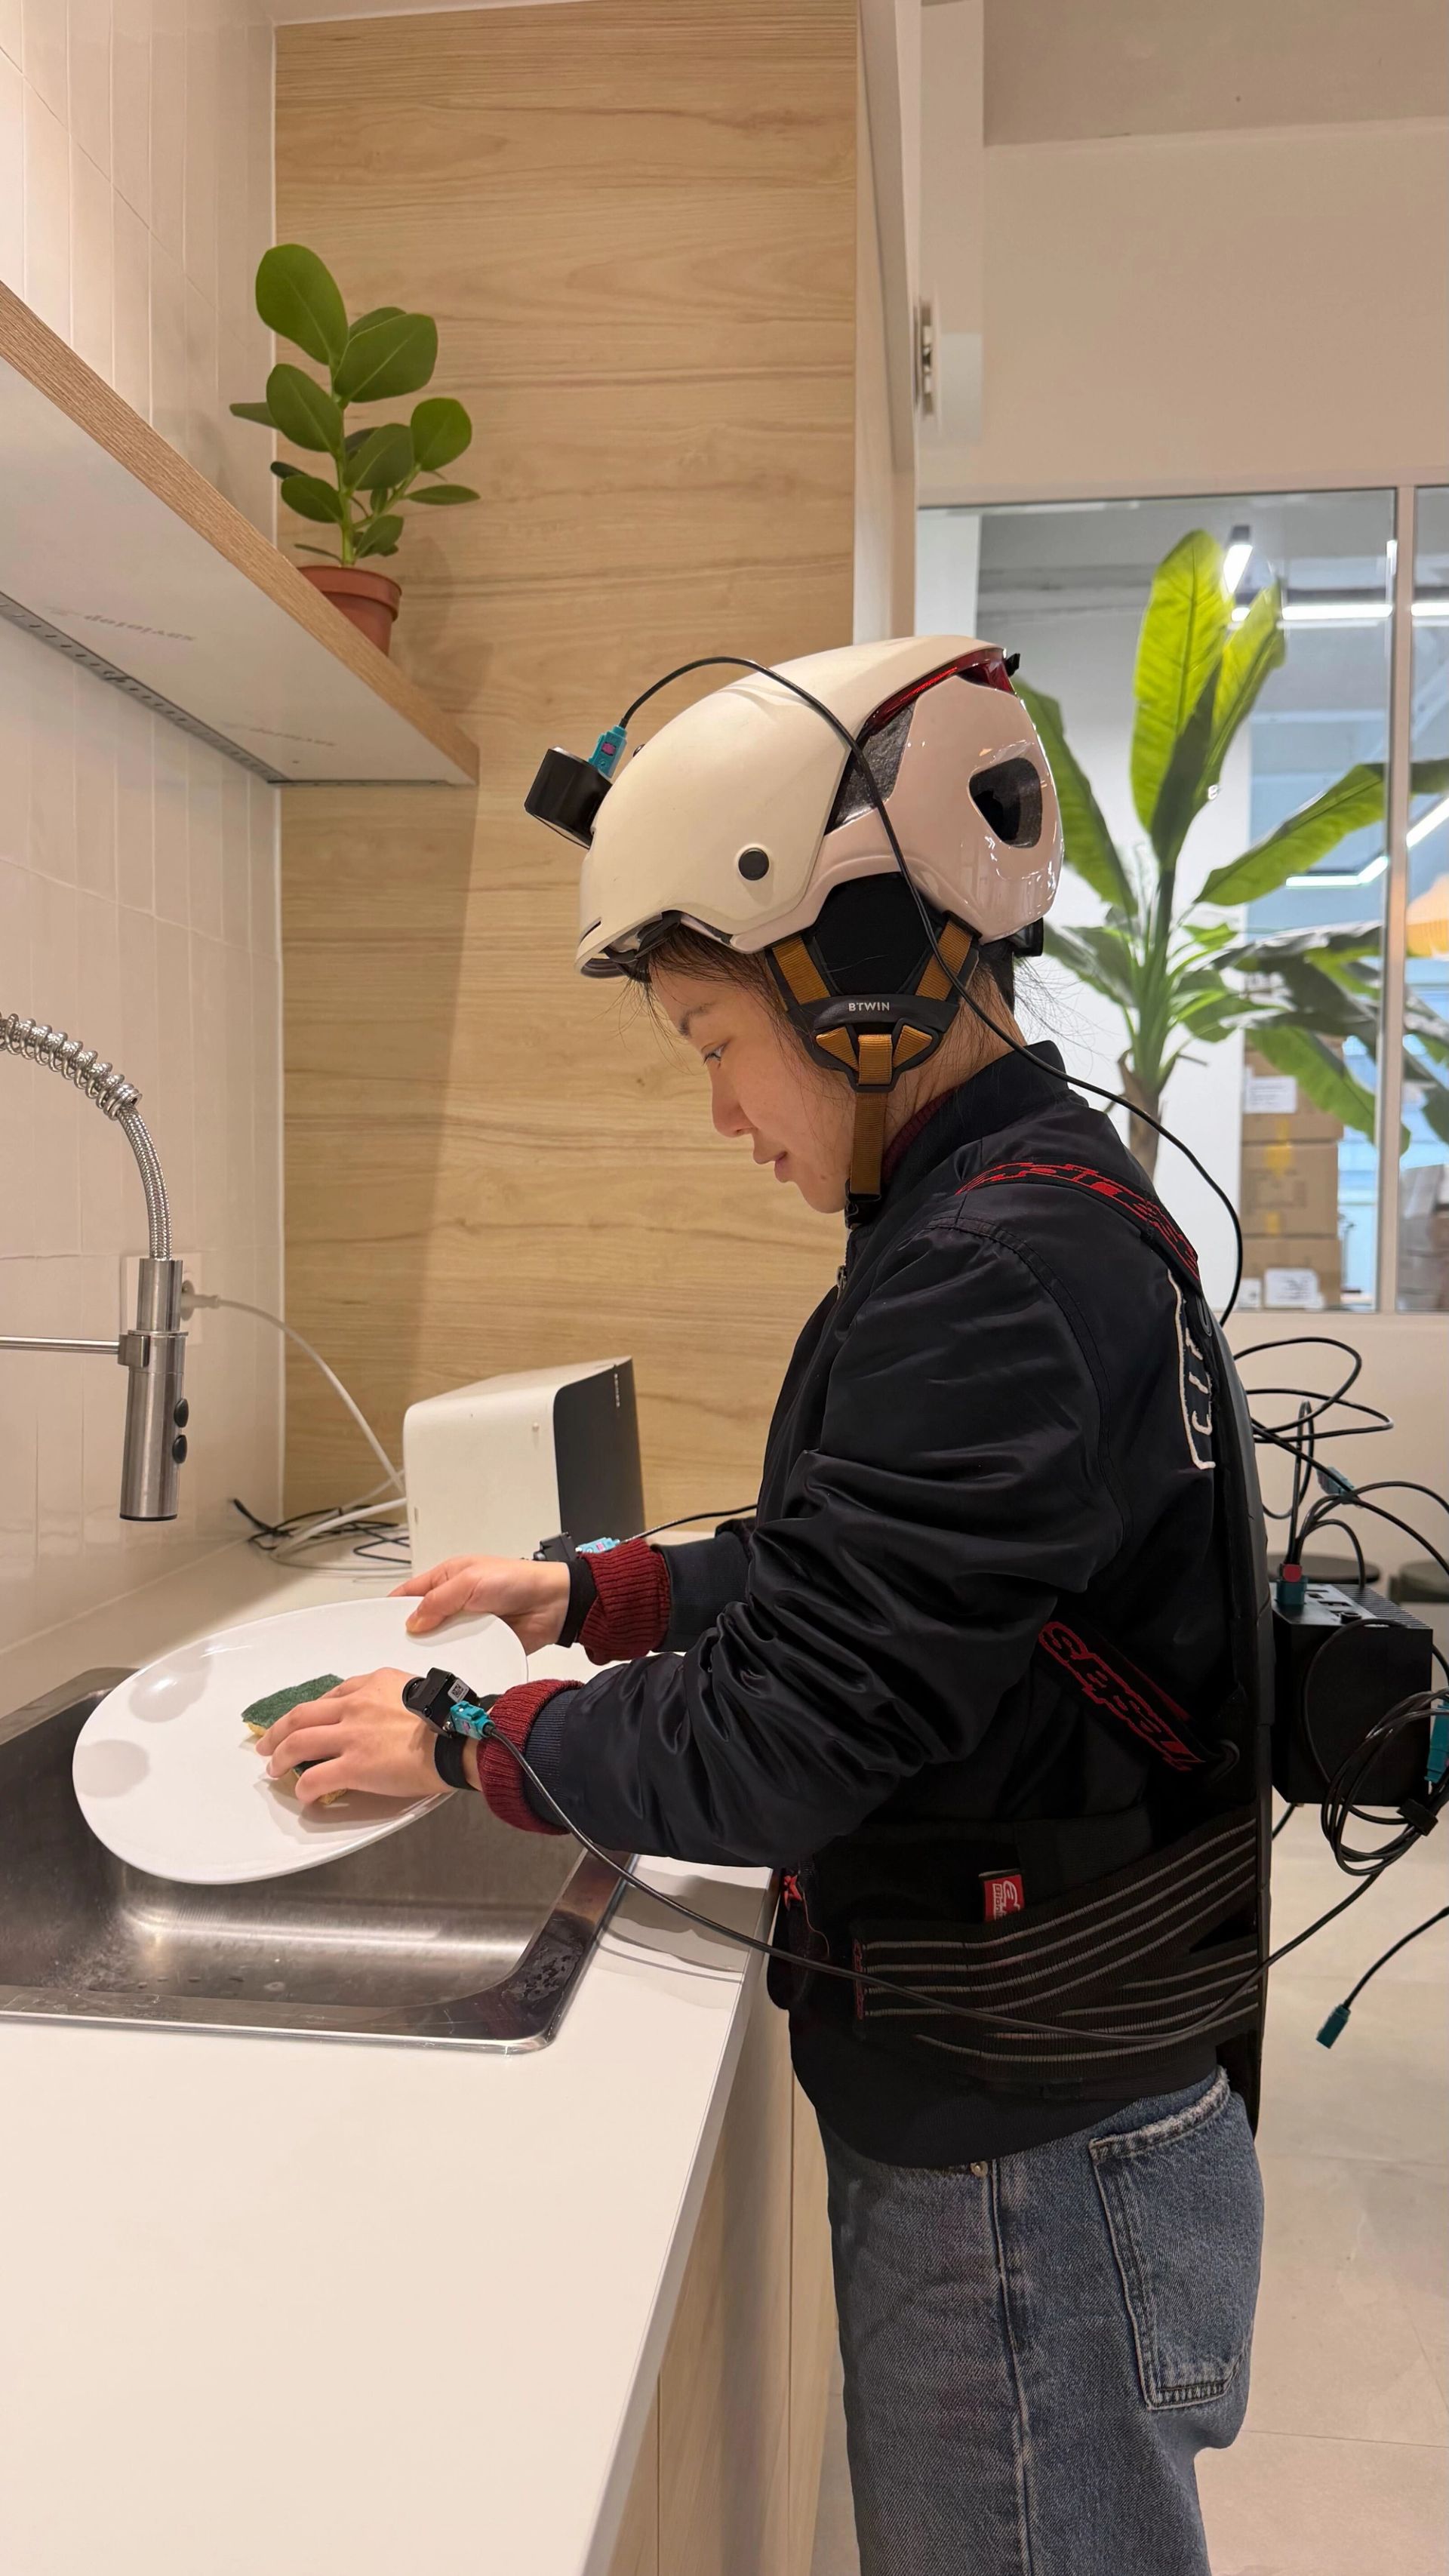
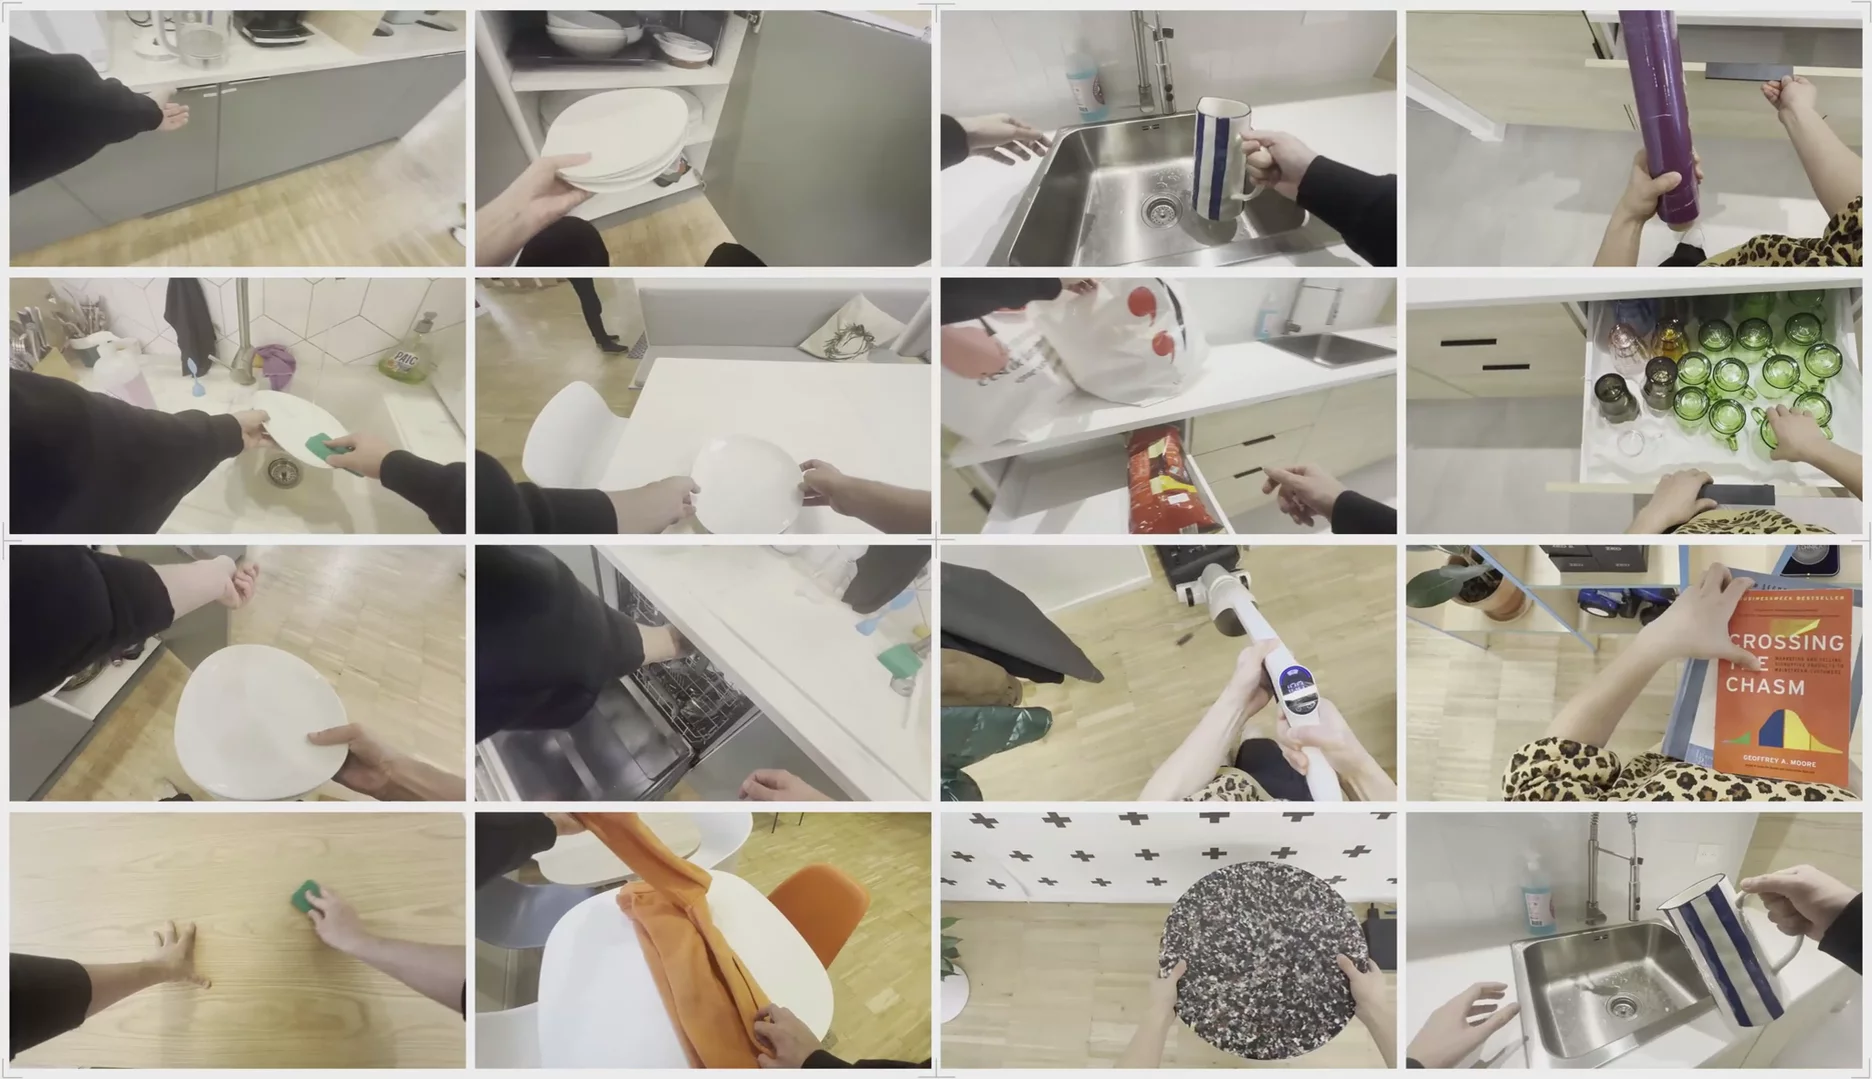
With compact form factors, ZED X One enables head- or chest-mounted configurations to capture tasks from the demonstratorβs natural viewpoint. By recording realistic motion and handβobject interactions, it generates high-quality egocentric datasets for humanoids and general-purpose Physical AI systems.
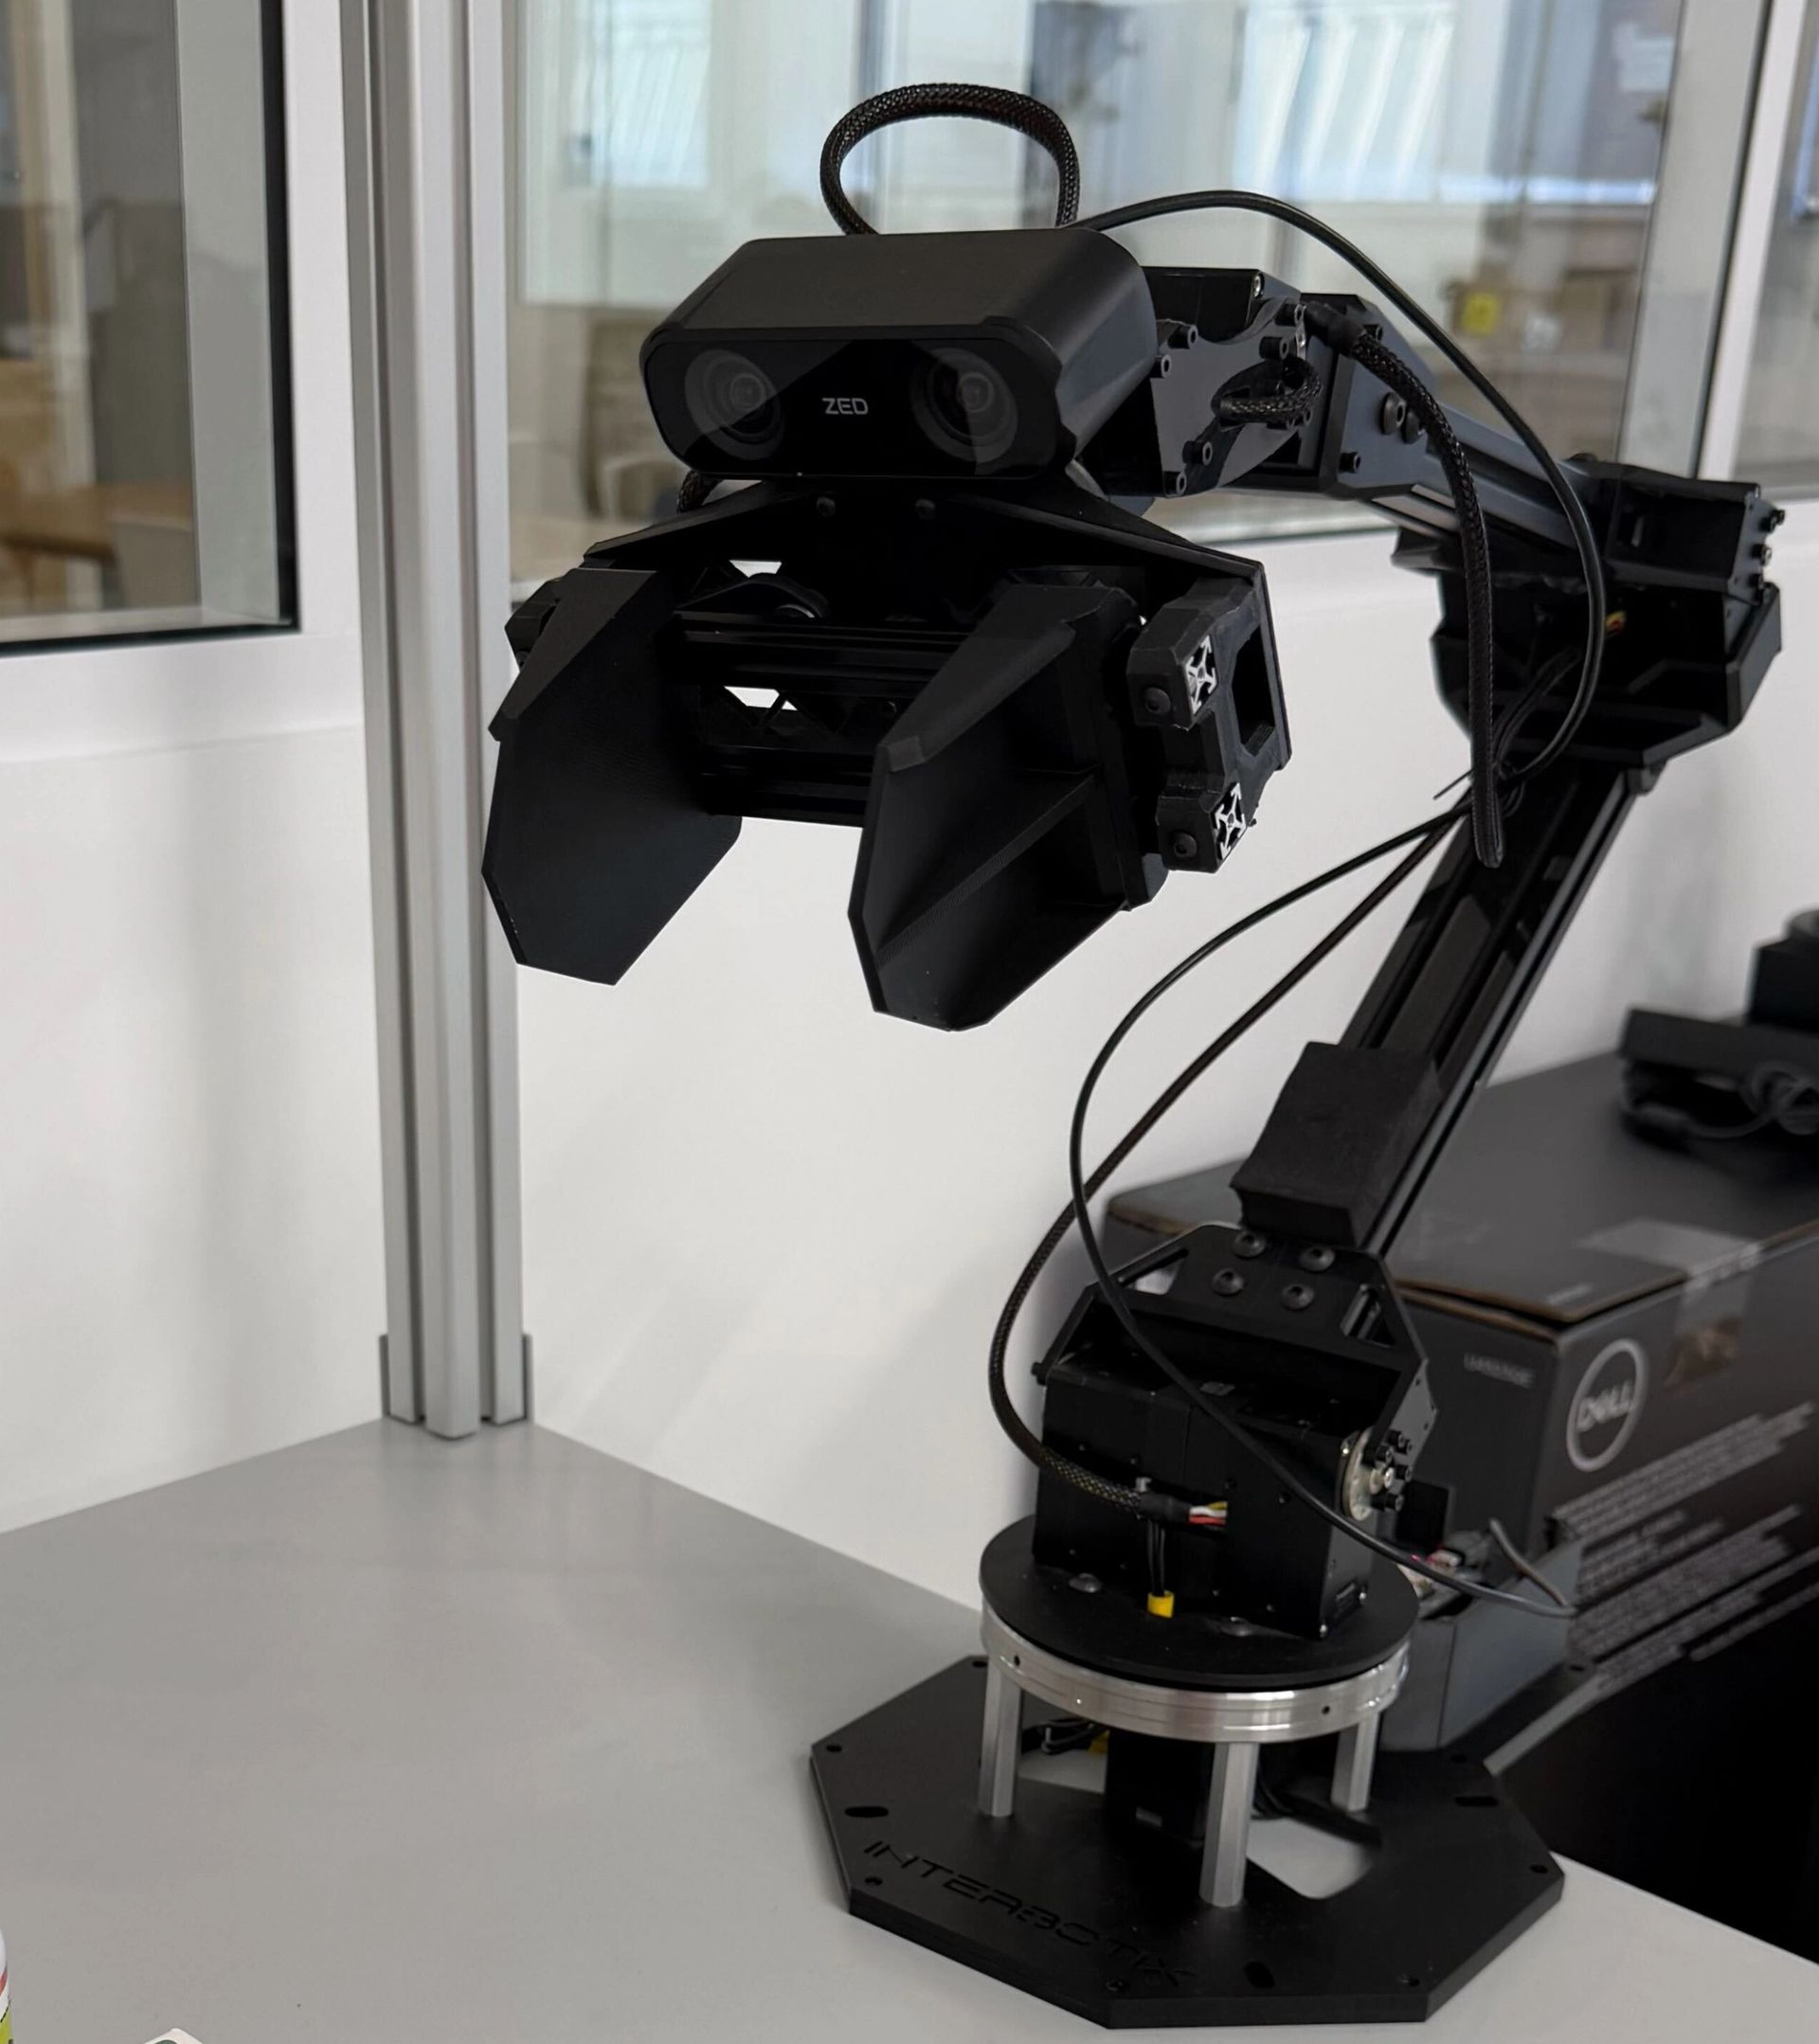
Designed for close-range deployment, ZED X can be integrated into wrist-mounted setups to capture fine-grained manipulation during assembly, tool use, and coordinated bimanual tasks. This action-centric perspective supports precise labeling and accelerates learning of dexterous motor policies.
Unlock vision-driven precision for your machine. Get in touch with our team and get started on your project development with a tailored approach, and in-depth advices.